




 Spotify
 iTunes
 Amazon
 Microsmeta Podcast
 Feed Atom 0.3
 Visiteurs Français
 English Visitors
 Visite guidate a Roma
 Think different!




\\ Home Page : Articolo
HANNO SUPPORTATO DIGITAL WORLDS INVIANDO PRODOTTI DA RECENSIRE
 |
 |
 |
 |
 |
 |
Test e calibrazione delle teste animatroniche per la robotica sociale
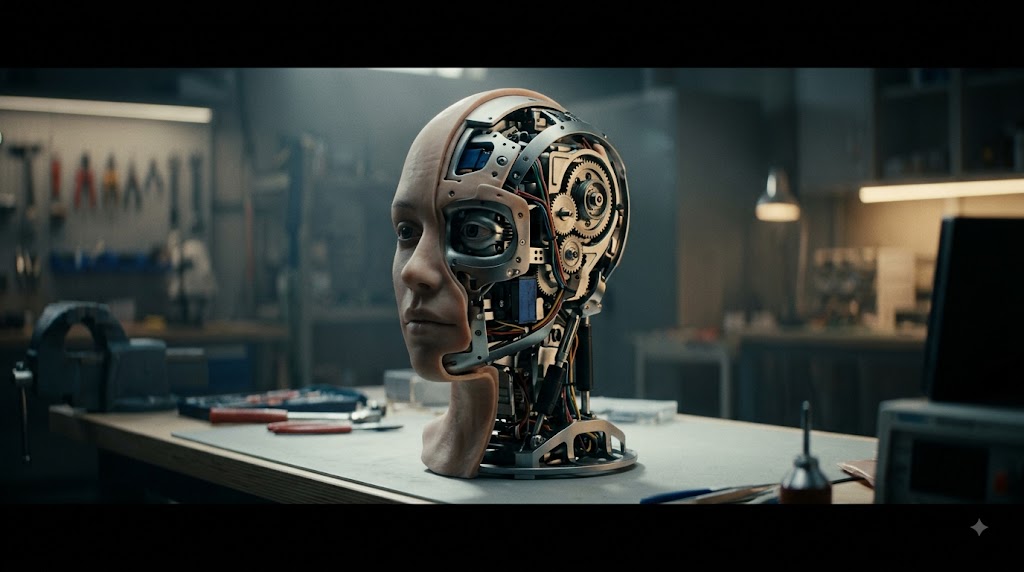
Test di calibrazione visiva e motoria sulla testa animatronica del progetto Galika.
Bonus Video
La sfida dell'espressività facciale nella robotica umanoide
La progettazione di teste animatroniche dotate di elevata fedeltà espressiva rappresenta uno dei settori più complessi della robotica moderna. Realizzare una struttura in grado di muovere sopracciglia, palpebre e labbra in modo fluido richiede l'integrazione di decine di micro-servomotori all'interno di un telaio compatto. Nel caso del prototipo Galika, l'obiettivo principale riguarda la creazione di una superficie sintetica simile alla pelle umana, sostenuta da attuatori ad alta precisione. Ogni movimento deve essere calibrato al millimetro per evitare un aspetto innaturale, spesso associato al fenomeno della valle perturbante, dove piccole imperfezioni motorie generano una sensazione di disagio nell'osservatore.
L'inizializzazione dei sensori e la stabilizzazione visiva
Durante le fasi di calibrazione iniziale, la stabilità dei sensori visivi collocati all'interno delle orbite oculari rappresenta il primo scoglio tecnico. I test condotti sui prototipi dimostrano che la cornea artificiale, opacizzata temporaneamente per proteggere i sensori durante la fase di setup, richiede una sincronizzazione perfetta con gli algoritmi di tracciamento. Quando il sistema tenta di elaborare l'ambiente circostante, eventuali ritardi nel flusso di dati visivi possono causare oscillazioni incontrollate nei motori oculari. Il raggiungimento di una soglia di calibrazione superiore al novantanove per cento è indispensabile prima di consentire al robot di interpretare correttamente le risposte visive e reagire agli stimoli esterni.
Gestione dei servomotori e controllo dei movimenti angolari
I problemi meccanici riscontrati durante le sequenze di avvio mettono in luce la vulnerabilità dei servomotori sottoposti a sollecitazioni continue. Quando i movimenti angolari della testa superano la velocità critica impostata dal software, si verificano fenomeni di risonanza che si propagano a tutta la struttura portante. Nelle sessioni di prova più impegnative, i motori del collo e delle mascelle possono entrare in uno stato di blocco di sicurezza, interrompendo la sequenza operativa. Per superare questi limiti, i ricercatori stanno sviluppando nuovi algoritmi di controllo adattivo capaci di smorzare le vibrazioni e proteggere i componenti elettronici da surriscaldamenti improvvisi durante i test prolungati.
Modelli cognitivi e risposte non verbali alle sollecitazioni
Oltre alla componente meccanica, la testa animatronica si affida a un modello cognitivo progettato per interpretare quesiti semplici e rispondere attraverso la comunicazione non verbale. In assenza di un modulo vocale attivo, il sistema comunica annuendo o scuotendo il capo per confermare o negare una proposizione. Tuttavia, quando al modello vengono somministrati concetti complessi o paradossi logici, la risposta comportamentale può subire rallentamenti significativi. Sperimentare le reazioni del robot di fronte all'assenza di un oggetto o a domande sulla propria origine aiuta gli ingegneri a comprendere come le reti neurali organizzano la percezione dello spazio e della propria identità artificiale.
Verso un'interazione uomo-macchina più naturale ed empatica
Il futuro delle teste animatroniche è orientato verso un'integrazione sempre più profonda tra sintesi vocale, tracciamento oculare e mimica facciale. Superare le frequenti interruzioni durante le fasi di test permetterà di impiegare questi dispositivi in contesti assistenziali, didattici e di accoglienza pubblica. La capacità di sorridere in modo spontaneo o di mostrare perplessità con un movimento delle sopracciglia rende la macchina percepibile come un interlocutore partecipe. Il continuo affinamento della tecnologia animatronica aprirà la strada a robot capaci di affiancare gli esseri umani garantendo comunicazioni fluide, sicure ed emotivamente equilibrate.
I continui progressi nella calibrazione animatronica dimostrano che la strada verso robot sociali credibili richiede un perfetto equilibrio tra hardware di precisione e software cognitivo avanzato.
 Articolo
 Storico
 Stampa
Nessun commento trovato.
Disclaimer
L'indirizzo IP del mittente viene registrato, in ogni caso si raccomanda la buona educazione.
L'indirizzo IP del mittente viene registrato, in ogni caso si raccomanda la buona educazione.