




 Spotify
 iTunes
 Amazon
 Microsmeta Podcast
 Feed Atom 0.3
 Visiteurs Français
 English Visitors
 Visite guidate a Roma
 Think different!




\\ Home Page : Storico (inverti l'ordine)
Di seguito tutti gli interventi pubblicati sul sito, in ordine cronologico.
Di Alex (del 24/01/2026 @ 17:00:00, in Storia Impero Romano, letto 499 volte)
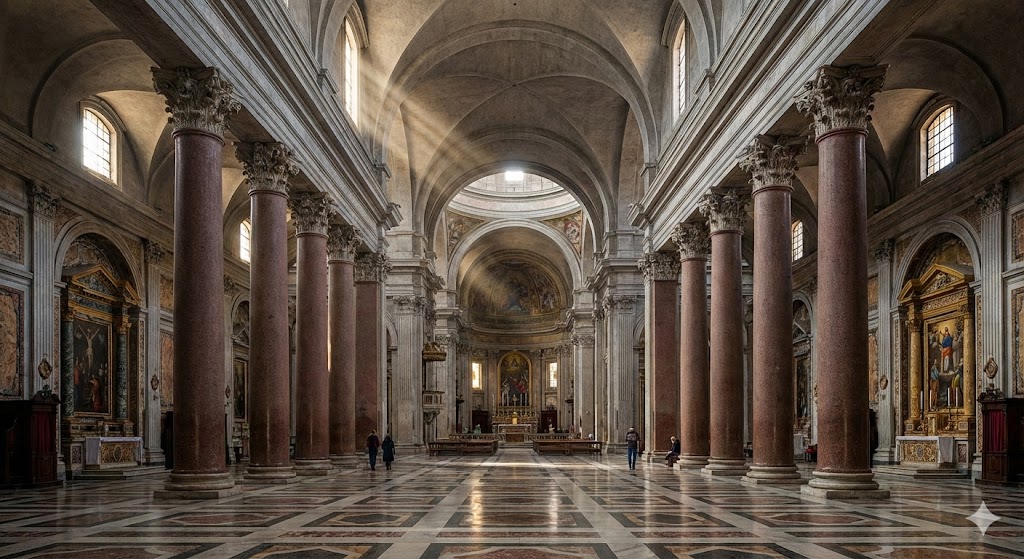
Interni monumentali delle Terme di Diocleziano trasformati nella Basilica di Santa Maria degli Angeli
Le Terme di Diocleziano furono il più grande complesso termale mai costruito a Roma. La loro aula centrale, trasformata da Michelangelo in basilica, permette ancora oggi di percepire lo spazio volumetrico colossale dell'architettura termale romana.LEGGI TUTTO L'ARTICOLO
BONUS VIDEO
Bonus Video
L'apice dell'architettura termale imperiale
Nel panorama delle grandiose realizzazioni architettoniche della Roma imperiale, le terme occupano una posizione particolare. Non erano semplicemente luoghi per l'igiene personale, ma complessi multifunzionali che integravano bagni, palestre, biblioteche, giardini e spazi di socializzazione. Veri e propri centri ricreativi urbani accessibili a larga parte della popolazione.
Le Terme di Diocleziano, inaugurate nel 306 dopo Cristo, rappresentano il culmine di questa tradizione architettonica. Costruite durante il regno dell'imperatore Diocleziano come parte delle riforme che riorganizzarono l'impero, queste terme superarono in dimensioni tutti i complessi precedenti, incluse le celebri Terme di Caracalla erette un secolo prima.
L'impianto occupava un'area di circa 13 ettari nel settore nord-orientale della città, tra il Viminale e il Quirinale. Poteva ospitare simultaneamente circa 3000 bagnanti, un numero straordinario che testimonia la capacità organizzativa e tecnica romana nel gestire flussi di massa in strutture di servizio pubblico.
Struttura e organizzazione spaziale
Il complesso seguiva lo schema canonico delle grandi terme imperiali, con un asse simmetrico che organizzava la sequenza degli ambienti. Il percorso del bagnante iniziava negli spogliatoi, proseguiva attraverso ambienti a temperatura crescente fino al caldarium, la sala calda, per poi invertire gradualmente il processo.
Il cuore dell'edificio era costituito dall'aula centrale basilicale, il tepidarium, un ambiente a temperatura intermedia di dimensioni monumentali. Questa sala misurava circa 90 metri di lunghezza per 27 di larghezza, con volte a crociera che raggiungevano quasi 30 metri di altezza. Lo spazio interno era paragonabile per volume a quello di una grande cattedrale gotica, ma realizzato con tecnologie costruttive romane del IV secolo.
Simmetricamente rispetto all'asse centrale si distribuivano ambienti specializzati. Il caldarium, orientato a sud-ovest per massimizzare l'irraggiamento solare, era circolare con cupola. Il frigidarium, la sala fredda con piscina, occupava il lato opposto. Palestre scoperte, natatio per il nuoto, sale per massaggi e unzioni, completavano l'offerta funzionale.
Innovazioni tecniche e costruttive
La costruzione delle Terme di Diocleziano rappresentò una sfida ingegneristica di prima grandezza. Coprire spazi così vasti con volte in muratura richiedeva padronanza assoluta delle tecniche costruttive romane, basate sull'uso del calcestruzzo e delle centine lignee di supporto durante la costruzione.
Il calcestruzzo romano, opus caementicium, era una miscela di calce, pozzolana e aggregati di varia pezzatura. La pozzolana, sabbia vulcanica estratta da cave nei dintorni di Roma, conferiva proprietà idrauliche che permettevano alla malta di indurire anche sott'acqua e di sviluppare resistenze elevate. Gli aggregati venivano selezionati per peso: pietra pomice leggera per le parti alte delle volte, travertino denso per le fondazioni.
Le volte erano costruite mediante centine, impalcature lignee sagomate che sostenevano il calcestruzzo durante la presa. Data l'ampiezza degli ambienti, queste centine dovevano essere progettate con estrema cura strutturale, usando travi di grande sezione interconnesse con giunti carpenteria complessi. Il disarmo richiedeva mesi, poiché il calcestruzzo romano indurisce lentamente, raggiungendo piena resistenza solo dopo anni.
Gli spessori murari erano calibrati empiricamente sulla base dell'esperienza costruttiva accumulata nei secoli precedenti. Alla base, muri perimetrali superavano i 3 metri di spessore, riducendosi progressivamente verso l'alto. Contrafforti esterni assorbivano le spinte laterali delle volte, permettendo apertura di grandi finestre che illuminavano gli interni con luce naturale zenitale.
Il sistema di riscaldamento: ipocausto e tubuli
Il comfort termico degli ambienti era garantito da un sofisticato sistema di riscaldamento centralizzato, l'ipocausto, che costituisce uno degli esempi più avanzati di ingegneria climatica pre-industriale.
Il pavimento dei vani riscaldati era sopraelevato di circa 60-80 centimetri rispetto al terreno mediante pilastri in mattoni, detti suspensurae. Questo intercapedine costituiva una camera di circolazione per aria calda prodotta da forni alimentati continuamente con legna. L'aria calda, per convezione naturale, si distribuiva uniformemente sotto i pavimenti riscaldandoli per conduzione.
Dalle intercapedini, l'aria calda saliva attraverso tubuli fittili, tubi di terracotta incassati negli spessori murari, riscaldando le pareti fino al livello delle volte dove trovava sfogo attraverso camini. Questo sistema garantiva temperature confortevoli anche in inverno, con differenziazione termica tra ambienti: il caldarium mantenuto a 40-50 gradi, il tepidarium a 25-30 gradi, il frigidarium non riscaldato.
La gestione dei forni richiedeva personale specializzato che lavorava a turni continui. Il consumo di legna era impressionante, stimabile in decine di tonnellate giornaliere per alimentare i numerosi praefurnia, le bocche dei forni. Questo impatto ecologico contribuì probabilmente al disboscamento progressivo del territorio laziale.
Approvvigionamento idrico e gestione dei reflui
Un complesso termale di tali dimensioni richiedeva quantità d'acqua giornaliere dell'ordine di migliaia di metri cubi. L'approvvigionamento era garantito da derivazioni da acquedotti principali, in particolare l'Acqua Marcia, che trasportava acqua di sorgente dalle montagne a est di Roma.
L'acqua arrivava a cisterne di accumulo sopraelevate che, per gravità, alimentavano le varie utenze. Condutture in piombo, bronzo o terracotta distribuivano acqua fredda a fontane, piscine e punti di erogazione. Scaldatori a fuoco diretto, caldaie in bronzo posizionate sopra i forni dell'ipocausto, producevano acqua calda per i bagni caldi.
Il sistema fognario drenava acque reflue convogliandole verso la Cloaca Maxima, il grande collettore che attraversava Roma riversando nel Tevere. Il flusso continuo d'acqua manteneva igienicamente acceptable un'utenza di massa che altrimenti avrebbe generato problemi sanitari. Questo aspetto di ingegneria sanitaria urbana è spesso sottovalutato ma fu cruciale per la vivibilità della Roma imperiale con il suo milione di abitanti.
Decorazione e finiture architettoniche
Gli interni delle Terme di Diocleziano erano riccamente decorati con materiali preziosi importati da tutto l'impero. Pavimenti in opus sectile, tarsie marmoree policrome con disegni geometrici complessi, coprivano le superfici calpestate. Rivestimenti parietali in lastre di marmi colorati, gialli numidici, porfidi rossi egizi, brecce verdi dalla Grecia, creavano effetti cromatici sontuosi.
Le volte erano affrescate o decorate a stucco con rilievi che rappresentavano scene mitologiche, girali vegetali, e motivi geometrici. Mosaici con tessere di vetro colorato e foglie d'oro ornavano le nicchie e le absidi. L'illuminazione naturale, filtrata attraverso finestre con lastre di selenite trasparente, esaltava la ricchezza materica creando atmosfere suggestive.
Statue monumentali in bronzo e marmo popolavano gli spazi. Copie di capolavori greci, ritratti imperiali, personificazioni di virtù e divinità, trasformavano le terme in musei diffusi accessibili al pubblico. Questa dimensione di educazione estetica di massa attraverso l'architettura pubblica caratterizzava l'urbanistica romana imperiale.
Funzione sociale e vita quotidiana
Le terme non erano solo luoghi di pulizia fisica ma centri vitali della socialità romana. Uomini e donne, sebbene in orari o settori separati, vi trascorrevano ore quotidiane. La frequentazione era accessibile a tutti i ceti grazie a tariffe simboliche o gratuite, finanziate dall'evergetismo imperiale e aristocratico.
Oltre ai bagni, i romani praticavano esercizi fisici nelle palestre, nuotavano nelle piscine coperte e scoperte, leggevano nelle biblioteche annesse. Venditori ambulanti offrivano cibo e bevande. Barbieri, massaggiatori, prostitute, svolgevano le loro attività negli spazi periferici. Le terme erano microcosmi urbani dove si intrecciavano affari, politica, gossip, relazioni sociali.
Questo modello di spazio pubblico multifunzionale anticipa concetti urbanistici moderni. I centri commerciali contemporanei, che integrano shopping, ristorazione, intrattenimento e socializzazione, riecheggiano la complessità programmatica delle terme romane, sebbene con motivazioni economiche private piuttosto che pubbliche.
Declino e trasformazioni post-antiche
Con la crisi dell'impero nel V secolo e i saccheggi barbarici, la manutenzione delle terme divenne insostenibile. Gli acquedotti furono tagliati durante gli assedi, privando Roma dell'approvvigionamento idrico. Senza acqua corrente, le terme cessarono di funzionare. Il progressivo abbandono portò a spoliazioni: marmi, bronzi, piombi furono asportati per essere riutilizzati o fusi.
Nel Medioevo, le rovine furono parzialmente occupate da abitazioni, orti, depositi. La grandiosità delle volte sopravvissute impressionava ma non si comprendeva più la funzione originaria. Leggende attribuivano le costruzioni a giganti o magia, incapacità di concepire tecnologie costruttive così avanzate.
La consacrazione cristiana salvò alcune strutture dalla completa distruzione. Chiese furono ricavate negli ambienti termali, adattandone le volumetrie a nuove funzioni liturgiche. Questo processo di conversione, pur alterando l'originale, preservò testimonianze altrimenti destinate a scomparire sotto picconate e calcare.
La trasformazione michelangiolesca
Nel 1561, papa Pio IV incaricò Michelangelo Buonarroti, ormai ottantenne, di trasformare l'aula centrale delle Terme in chiesa dedicata ai martiri cristiani e alla Madonna degli Angeli. Michelangelo affrontò il progetto con rispetto archeologico notevole per gli standard dell'epoca, cercando di preservare l'integrità spaziale romana.
L'intervento fu minimale. Michelangelo mantenne le dimensioni originali del tepidarium, semplicemente orientandone l'asse liturgico perpendicolarmente a quello termale. Questo stratagemma permise di inscrivere uno spazio ecclesiale ortodosso, con ingresso, navata e presbiterio, dentro la geometria preesistente senza demolizioni strutturali significative.
Le otto colonne monolitiche di granito rosso, alte 14 metri, che scandiscono lo spazio, sono originali romane. Michelangelo le lasciò in situ, integrandole nella nuova composizione. Il pavimento fu leggermente rialzato per livellare irregolarità, ma la quota resta prossima all'antica. Le volte, ancora intatte, conservano la geometria romana delle crociere a tutto sesto.
Questa trasformazione architettonica è rarissima per fedeltà alla preesistenza. Di solito, riutilizzi rinascimentali comportavano stravolgimenti radicali. Michelangelo, anche da vecchio e malato, dimostrò sensibilità conservativa che precorre concetti di restauro sviluppati solo secoli dopo. La basilica risultante è un palinsesto dove antico e moderno dialogano senza sopraffarsi reciprocamente.
L'esperienza spaziale contemporanea
Visitare oggi Santa Maria degli Angeli e dei Martiri permette un'esperienza spaziale unica. Entrando dalla piazza, si attraversa uno dei calidaria circolari trasformato in vestibolo. Improvvisamente, lo spazio si dilata nell'immensa aula basilicale. L'altezza di quasi 30 metri, la luce zenitale dalle finestre termali, la scansione ritmica delle colonne, comunicano la monumentalità romana meglio di qualsiasi descrizione.
A differenza delle Terme di Caracalla, ridotte a ruderi scoperchiati, qui le volte sono integre. Si percepisce il volume interno originale, non solo l'impronta planimetrica. Questa conservazione tridimensionale è rarissima nell'architettura romana. Permette di comprendere visceralmente la concezione spaziale romana, basata su sequenze di ambienti di scale contrastanti che producevano stupore percettivo.
Il confronto mentale è obbligato: quell'aula ospitava bagnanti quotidiani, non fedeli in raccolte liturgie. Immaginare la vita termale, voci echeggianti, vapori, corpi in movimento, restituisce senso alla gigantesca scala architettonica. I romani progettavano per masse umane, non per vuoti contemplativi. Questa dimensione urbana collettiva distingue l'architettura imperiale da quella religiosa successiva.
Le Terme di Diocleziano incarnano l'apice del gigantismo urbano romano, dove ingegneria strutturale, gestione delle risorse idriche, climatizzazione ambientale e decorazione artistica convergevano in complessi multifunzionali di servizio pubblico. La loro parziale sopravvivenza, cristallizzata nella trasformazione michelangiolesca, offre accesso privilegiato alla spazialità monumentale romana, permettendo di percepire oggi dimensioni architettoniche che altrimenti rimarrebbero astrazioni archeologiche. Testimonianza di una civiltà capace di mobilitare risorse tecniche e organizzative per creare infrastrutture di benessere collettivo su scala urbana senza precedenti nell'antichità.
 (p)Link
 Commenti
 Storico
 Stampa
Di Alex (del 24/01/2026 @ 15:00:00, in Storia delle invenzioni , letto 604 volte)
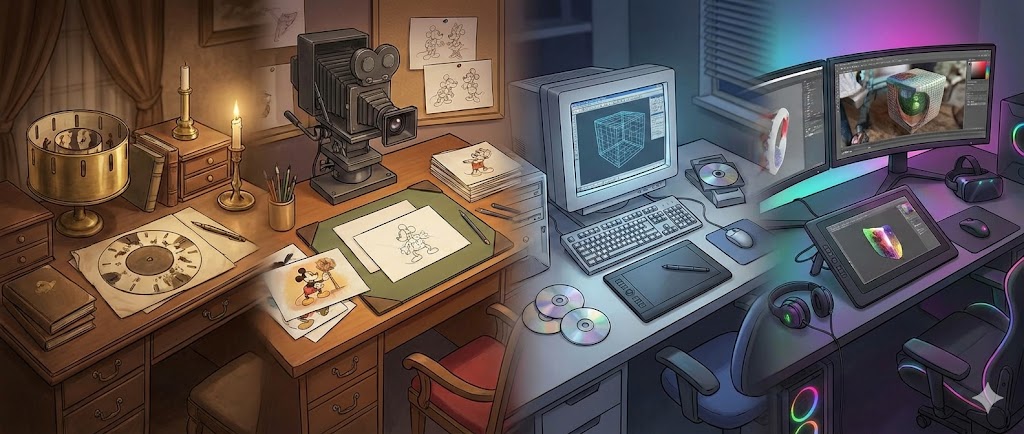
Evoluzione delle tecniche di animazione dal disegno a mano al digitale
L'animazione ha trasformato disegni statici in movimento, evolvendosi da esperimenti ottici ottocenteschi fino alle sofisticate produzioni digitali contemporanee. Un viaggio attraverso tecniche, innovazioni e rivoluzioni creative che hanno definito un'arte in continua metamorfosi.LEGGI TUTTO L'ARTICOLO
Gli antenati dell'animazione: giocattoli ottici
Le radici dell'animazione affondano negli esperimenti ottici del XIX secolo, quando scienziati e inventori esploravano la persistenza retinica, il fenomeno per cui l'occhio umano trattiene brevemente un'immagine dopo che questa è scomparsa. Questo principio fisiologico è il fondamento di ogni forma di cinema e animazione.
Il taumatropio, inventato nel 1825 da John Ayrton Paris, era un disco con immagini diverse sui due lati. Facendolo ruotare velocemente mediante cordicelle, le due immagini si fondevano creando l'illusione di un'unica scena composta. Un classico esempio mostrava un uccello su un lato e una gabbia sull'altro: in rotazione, l'uccello appariva dentro la gabbia.
Il fenachistoscopio, sviluppato indipendentemente nel 1832 da Joseph Plateau in Belgio e Simon von Stampfer in Austria, utilizzava dischi rotanti con sequenze di immagini leggermente diverse osservate attraverso fessure. Ruotando il disco davanti a uno specchio e guardando attraverso le fessure, le immagini si susseguivano creando movimento fluido. Questo dispositivo dimostrava che una serie di disegni statici poteva ingannare l'occhio generando percezione di movimento continuo.
Lo zootropio, perfezionato da William George Horner nel 1834, migliorava il fenachistoscopio eliminando la necessità dello specchio. Un cilindro cavo con fessure verticali conteneva una striscia di carta con sequenze disegnate all'interno. Ruotando il cilindro e osservando attraverso le fessure, le immagini prendevano vita. Questo giocattolo ottimo divenne popolare nei salotti vittoriani, democratizzando l'accesso all'animazione primitiva.
Il prassinoscopio e l'avvento del cinema
Nel 1877, Émile Reynaud inventò il prassinoscopio, che sostituiva le fessure dello zootropio con specchi posizionati al centro del cilindro. Questi specchi riflettevano le immagini eliminando lo sfarfallio causato dalle fessure, producendo animazioni più fluide e luminose. Reynaud sviluppò successivamente il teatro ottico, un sistema di proiezione che permetteva di proiettare su schermo sequenze animate lunghe anche 15 minuti, accompagnate da musica dal vivo.
Queste proiezioni pubbliche al Musée Grévin di Parigi, iniziate nel 1892, sono considerate da molti storici le prime vere esibizioni di animazione per un pubblico pagante, precedendo di tre anni la nascita ufficiale del cinema con i fratelli Lumière. Reynaud disegnava manualmente ogni fotogramma su strisce trasparenti di gelatina, creando narrazioni complete con personaggi ricorrenti.
L'invenzione del cinematografo nel 1895 aprì possibilità inedite. Mentre i Lumière documentavano la realtà, altri pionieri compresero che la macchina da presa poteva creare realtà impossibili. Georges Méliès, prestigiatore e cineasta francese, scoprì casualmente il trucco della sostituzione: fermando la ripresa, modificando la scena e riprendendo, gli oggetti apparivano magicamente cambiare o scomparire.
Questa tecnica di stop-motion divenne fondamentale. Applicata a disegni fotografati fotogramma per fotogramma, nacque l'animazione cinematografica vera e propria. James Stuart Blackton, nel 1906, realizzò Humorous Phases of Funny Faces, considerato uno dei primi film animati, disegnando espressioni facciali su lavagna e fotografandole progressivamente mentre le cancellava e ridisegnava.
L'era pionieristica: Winsor McCay e la nascita dell'arte
Winsor McCay, fumettista americano celebre per la striscia Little Nemo in Slumberland, elevò l'animazione da curiosità tecnica ad arte espressiva. Nel 1914 creò Gertie il Dinosauro, un cortometraggio di circa 12 minuti che richiedeva oltre 10.000 disegni eseguiti personalmente su fogli di riso.
Gertie non era solo una sequenza di movimenti ma un personaggio con personalità. McCay interagiva con il dinosauro animato durante proiezioni dal vivo, dandole ordini che Gertie eseguiva, disobbediva giocosamente o commentava con espressioni emotive. Questo pioneristico character animation dimostrava che personaggi disegnati potevano suscitare empatia e connessione emotiva come attori in carne e ossa.
La tecnica di McCay era laboriosa. Disegnava ogni fotogramma completamente, inclusi sfondi statici ridisegnati migliaia di volte. Questa ridondanza limitava la produttività, rendendo i progetti estremamente costosi in tempo e denaro. La necessità di efficienza produttiva avrebbe guidato le innovazioni successive.
L'invenzione del cel: rivoluzione produttiva
Nel 1914, Earl Hurd brevettò la tecnica del cel, acetato trasparente su cui venivano dipinti i personaggi in movimento. Gli sfondi statici venivano disegnati una sola volta su carta o cartoncino. Sovrapponendo i cel trasparenti con i personaggi sugli sfondi e fotografando l'insieme, si otteneva il fotogramma completo senza ridisegnare ripetutamente elementi immobili.
Questa innovazione ridusse drasticamente il lavoro necessario. Per un'animazione di 10 secondi a 24 fotogrammi al secondo servivano 240 disegni del personaggio ma un solo sfondo. Il risparmio economico e temporale rese possibile la produzione industriale di animazione, trasformandola da artigianato d'autore a industria organizzata.
I cel permettevano inoltre stratificazione complessa. Diversi livelli di acetato potevano essere sovrapposti: uno per il personaggio in primo piano, uno per elementi di medio piano, uno per effetti come pioggia o nebbia. Questa profondità spaziale arricchiva la composizione visiva, simulando tridimensionalità in immagini bidimensionali.
La tecnica del cel dominò l'animazione per oltre 70 anni, fino all'avvento del digitale negli anni Novanta. Praticamente ogni cartone animato classico, da Disney a Warner Bros, da Hanna-Barbera agli anime giapponesi, utilizzò acetati dipinti a mano e fotografati con camere multiplane.
L'età d'oro di Disney: innovazione tecnica e narrativa
Walt Disney non inventò l'animazione ma la perfezionò industrialmente e artisticamente. Nel 1928, Steamboat Willie introdusse Topolino e, crucialmente, il sonoro sincronizzato. Per la prima volta, movimenti labiali, passi, azioni, erano perfettamente coordinati con dialoghi, musica ed effetti sonori. Questa sincronia trasformava l'esperienza percettiva rendendo i personaggi credibilmente vivi.
Disney investì sistematicamente in ricerca e sviluppo. Nel 1932, Flowers and Trees fu il primo cartone animato a colori con il processo Technicolor, che utilizzava tre negativi separati per catturare l'intero spettro cromatico con saturazione e fedeltà superiori ai sistemi precedenti. Il colore non era decorativo ma narrativo: tonalità calde per scene gioiose, fredde per atmosfere minacciose.
La camera multiplane, sviluppata nel 1937, rivoluzionò la profondità spaziale. Invece di fotografare tutti i livelli appiattiti insieme, la camera multiplane disponeva sfondi, piani intermedi e primi piani su lastre di vetro separate verticalmente. Muovendo questi piani a velocità differenti durante la ripresa, si otteneva effetto parallasse: elementi vicini scorrevano più velocemente di quelli lontani, simulando movimento tridimensionale della macchina da presa in spazi dipinti.
Questo sistema debuttò pienamente in Biancaneve e i Sette Nani, primo lungometraggio animato della storia, rilasciato nel 1937. Il film richiese tre anni di produzione, 750 artisti, oltre due milioni di disegni. Scene come quella di Biancaneve che fugge nella foresta utilizzavano camera multiplane per creare profondità vertiginosa e senso di pericolo immersivo.
L'animazione limitata e l'efficienza produttiva
Produrre animazione completa, dove ogni fotogramma è disegnato ex novo con 24 disegni al secondo, è costoso. Negli anni Cinquanta, con l'avvento della televisione che richiedeva volumi produttivi enormi a budget limitati, studi come United Productions of America e poi Hanna-Barbera svilupparono tecniche di animazione limitata.
Invece di animare l'intero corpo del personaggio, si animavano solo parti in movimento. Un personaggio che parla poteva avere bocca animata mentre testa, corpo e sfondo restavano statici. Cicli di movimento ripetitivi venivano riutilizzati: una camminata disegnata in 8 fotogrammi poteva essere loopata indefinitamente. Personaggi visti di profilo evitavano complessità prospettiche.
Queste semplificazioni, nate da necessità economiche, svilupparono un'estetica distintiva. Serie come Gli Antenati, I Jetson, Scooby-Doo, adottavano design grafici stilizzati con colori piatti e linee pulite che funzionavano bene con animazione ridotta. Il focus si spostava su narrazione, dialoghi e character design piuttosto che sulla fluidità del movimento.
Questa filosofia influenzò profondamente l'animazione televisiva mondiale. Anime giapponesi degli anni Sessanta e Settanta, come Astro Boy di Osamu Tezuka, utilizzavano animazione limitata per ragioni analoghe, sviluppando convenzioni stilistiche proprie come bocche che si aprono a triangolo, linee di velocità, inquadrature statiche con solo bocca animata.
L'animazione sperimentale e d'autore
Parallelamente alla produzione commerciale, artisti esplorarono l'animazione come forma espressiva pura. Norman McLaren, animatore canadese, dipingeva e grattava direttamente sulla pellicola cinematografica, creando cortometraggi astratti dove forme colorate danzavano sincronizzate con musica. Questa tecnica eliminava completamente la fase di disegno e fotografia tradizionali.
Jan Švankmajer e i fratelli Quay svilupparono stop-motion surreale con oggetti, pupazzi e materiali insoliti. Le loro opere, influenzate da surrealismo e espressionismo, dimostravano che animazione non significava necessariamente personaggi carini e storie lineari, ma poteva esplorare psicologie disturbate, sogni, incubi, filosofia.
Animatori come Frédéric Back realizzavano cortometraggi su tematiche ambientali e umanistiche con tecniche di matite colorate su acetato retroilluminato, producendo texture pittoriche calde e organiche. L'Uomo che Piantava gli Alberi vinse l'Oscar nel 1988, dimostrando che animazione contemplativa e lenta poteva competere con blockbuster ad alto budget.
Queste esplorazioni espansero i confini concettuali dell'animazione, influenzando generazioni successive di filmmaker che rifiutavano dicotomie tra arte e intrattenimento, tra sperimentazione formale e accessibilità narrativa.
La rivoluzione digitale: dall'analogico al computer
Gli anni Ottanta videro i primi esperimenti di computer graphics applicata all'animazione. Tron, film Disney del 1982, conteneva circa 15 minuti di sequenze completamente generate al computer, una percentuale rivoluzionaria per l'epoca. Sebbene la grafica fosse primitiva con forme geometriche semplici e colori fluorescenti, dimostrava possibilità inedite.
I software di animazione 3D richiedevano workstation costosissime e competenze tecniche elevate. Pixar, nata come divisione grafica di Lucasfilm, sviluppò RenderMan, un motore di rendering che permetteva di calcolare illuminazione, ombre, riflessi e texture con realismo fotografico. I corti sperimentali di Pixar come Luxo Jr. e Tin Toy mostravano character animation espressiva in 3D.
Nel 1995, Toy Story divenne il primo lungometraggio interamente realizzato in computer grafica 3D. Il film richiedeva 800.000 ore di rendering distribuite su farm di computer. Ogni fotogramma, a seconda della complessità della scena, poteva richiedere da 2 a 15 ore di calcolo. Texture dettagliate, capelli, tessuti, superfici riflettenti, presentavano sfide tecniche enormi.
La pipeline produttiva digitale differiva radicalmente da quella tradizionale. Invece di disegnare, gli artisti modellavano personaggi tridimensionali in software come Maya o 3ds Max. Rig artists creavano scheletri virtuali con giunture e controlli che animatori manipolavano per posare i personaggi fotogramma per fotogramma. Lighting artists illuminavano scene virtualmente, texturing artists dipingevano superfici digitali.
L'animazione 2D digitale e la composizione
Mentre Pixar rivoluzionava il 3D, l'animazione 2D tradizionale adottava strumenti digitali. Software come Toon Boom, TVPaint e Retas permettevano di disegnare direttamente su tavolette grafiche, eliminando carta, matite e cel fisici. I disegni venivano colorati digitalmente con riempimenti uniformi o texture, accelerando processi che richiedevano ore di pittura manuale.
La composizione digitale, usando software come After Effects o Nuke, sostituiva la camera multiplane. Livelli di grafica venivano impilati virtualmente e animati nello spazio Z simulato. Effetti come sfocatura, correzioni cromatiche, particelle, potevano essere aggiunti proceduralmente senza ridisegnare nulla. Le modifiche diventavano non-distruttive: cambiare un colore o un movimento non richiedeva ricominciare da zero.
Don Bluth, animatore tradizionalista, adottò tecnologie digitali per film come Anastasia e Titan A.E., combinando disegni a mano scannerizzati con sfondi e effetti generati al computer. Questa ibridazione cercava di preservare l'estetica artigianale dell'animazione classica beneficiando dell'efficienza digitale.
Studio Ghibli di Hayao Miyazaki mantenne approccio prevalentemente analogico fino agli anni Duemila, con disegni su carta scannerizzati e colorati digitalmente ma evitando 3D per personaggi principali. La Città Incantata, Oscar 2003, rappresentava la transizione: disegni tradizionali compositi digitalmente con occasionali elementi 3D per veicoli o architetture complesse.
Motion capture e performance capture
La motion capture registra movimenti di attori reali tramite sensori applicati al corpo. Telecamere infrarosse tracciano marcatori riflettenti posizionati su articolazioni, registrando posizioni tridimensionali con precisione millimetrica. Questi dati vengono applicati a scheletri virtuali, trasferendo movimenti umani naturali a personaggi digitali.
Inizialmente usata per animazioni secondarie o creature realistiche, la motion capture evolse in performance capture che cattura anche espressioni facciali mediante telecamere ad alta risoluzione puntate sul viso dell'attore. Centinaia di punti di riferimento tracciano ogni minimo movimento di sopracciglia, labbra, guance, permettendo trasferimento di performance recitativa completa.
Il Signore degli Anelli utilizzò performance capture per Gollum, con Andy Serkis che recitava in tuta sensorizzata. Avatar di James Cameron spinse la tecnologia oltre, con sistema proprietario che filmava simultaneamente attore e ambiente virtuale, permettendo al regista di vedere in tempo reale come appariva la scena finale con personaggi Na'vi e paesaggi di Pandora.
Il Pianeta delle Scimmie reboot trilogy ha perfezionato performance capture per espressioni facciali simiesche ultrarealistiche, dove Andy Serkis interpretava Cesare con emotività umana tradotta in anatomia scimmiesca. Questa tecnologia sfuma confini tra live-action e animazione, creando categorie ibride difficili da classificare.
Rendering fisicamente basato e ray tracing
Il realismo visivo della computer grafica è progredito grazie a rendering fisicamente basato, che simula comportamento reale della luce. Invece di illuminazione artificiosa programmata artisticamente, algoritmi calcolano come fotoni rimbalzano tra superfici, assorbiti, riflessi o rifratti secondo proprietà fisiche dei materiali.
Il ray tracing traccia percorsi di raggi luminosi dall'occhio virtuale verso sorgenti di luce, calcolando ogni interazione. Questa tecnica, computazionalmente intensiva, produce ombre morbide realistiche, riflessi accurati in superfici metalliche o acquatiche, caustiche luminose, effetti impossibili con metodi di rendering più veloci ma approssimativi.
Film come Big Hero 6 e Frozen II utilizzano path tracing, evoluzione del ray tracing che simula diffusione globale della luce. Scene illuminate solo da luce ambiente indiretta, come interni tenuemente illuminati da finestre, acquistano realismo fotografico con illuminazione complessa calcolata automaticamente dall'algoritmo.
GPU moderne e farm di rendering cloud hanno reso accessibili tecniche precedentemente riservate a produzioni hollywoodiane. Software come Blender, gratuito e open-source, include motori di rendering ray-traced competitivi con soluzioni commerciali, democratizzando produzione di animazione di alta qualità.
L'intelligenza artificiale nell'animazione
Negli ultimi anni, machine learning e intelligenza artificiale stanno trasformando workflow produttivi. Algoritmi di inbetweening automatico generano fotogrammi intermedi tra keyframe disegnati da animatori, riducendo lavoro ripetitivo. Reti neurali analizzano stile di disegno di un artista e lo replicano coerentemente su migliaia di frame.
La sintesi di volti e voci tramite deepfake permette animazione facciale realistica partendo da audio. Un attore vocale recita dialoghi e algoritmi generano automaticamente movimenti labiali e espressioni coordinate. Questa tecnologia solleva questioni etiche su autenticità e proprietà della performance, ma accelera produzioni che richiederebbero mesi di animazione manuale.
Generative AI come Stable Diffusion e Midjourney producono immagini da descrizioni testuali. Alcuni sperimentano animazioni generate interamente da prompt testuali, sebbene la coerenza tra fotogrammi rimanga problematica. RunwayML e strumenti simili permettono trasformazioni stilistiche in tempo reale, convertendo video reale in stile cartoon o pittorico.
Queste tecnologie democratizzano creazione di contenuti animati ma generano dibattiti. Gli artisti tradizionali temono obsolescenza delle competenze artigianali. Questioni legali su copyright di opere generate da AI addestrate su dataset di opere protette restano irrisolte. L'industria sta navigando questa transizione cercando equilibri tra efficienza tecnologica e valorizzazione del talento umano.
Animazione contemporanea: diversità stilistica
L'animazione odierna presenta pluralità stilistica senza precedenti. Pixar e DreamWorks producono 3D fotorealistico con texture elaborate e fisica simulata. Sony Pictures Animation esplora stili grafici derivati dal fumetto, come in Spider-Man: Un Nuovo Universo che combina rendering 3D con effetti di stampa a mezzitoni e framerate variabili per estetica da comic book.
Netflix e piattaforme streaming investono in animazione adulta con serie come BoJack Horseman, che usa design minimalista e colori piatti servendo narrazioni psicologicamente complesse. Anime giapponesi raggiungono audience globale con produzioni che spaziano da azione shonen a drammi intimisti, mantenendo tecniche di animazione limitata evolute in linguaggio stilistico riconoscibile.
L'animazione indipendente prospera grazie a strumenti accessibili. Creators su YouTube e piattaforme social producono serie animate con team ridottissimi o individualmente, raggiungendo milioni di visualizzazioni. Hazbin Hotel e Helluva Boss, prodotti inizialmente come progetti passion, hanno ottenuto distribuzione mainstream grazie a fanbase costruite organicamente online.
La realtà virtuale introduce dimensione spaziale inedita. Animazioni VR immergono spettatori dentro scene tridimensionali navigabili. Quill di Oculus permette di disegnare direttamente in spazio 3D con headset VR, creando illustrazioni volumetriche animate. Dear Angelica, cortometraggio realizzato interamente in VR, esplora questa frontiera narrativa dove lo spettatore controlla parzialmente inquadratura e prospettiva.
Produzione sostenibile e sfide ambientali
Il rendering digitale consuma energia massiccia. Farm di server che calcolano milioni di ore di rendering per un singolo film generano impronte carbonio significative. Studi stanno adottando pratiche sostenibili: ottimizzazione algoritmica per ridurre tempi di calcolo, utilizzo di energie rinnovabili per datacenter, cloud rendering distribuito in regioni con energia pulita.
L'animazione tradizionale analogica aveva impatti ambientali diversi: carta, vernici acriliche, acetati. Sebbene fisicamente tangibili, i volumi erano gestibili con riciclo. La transizione digitale ha eliminato sprechi materiali ma ha introdotto consumi energetici nascosti e rifiuti elettronici da hardware obsoleto frequentemente sostituito.
Iniziative come Green Production Guide forniscono linee guida per produzioni eco-sostenibili. Calcolo dell'impronta carbonica diventa metrica considerata durante pianificazione. Alcuni studi compensano emissioni finanziando progetti di riforestazione o energia rinnovabile, sebbene critici considerino questi offset insufficienti senza riduzione assoluta dei consumi.
Il futuro dell'animazione: convergenze tecnologiche
Le traiettorie future suggeriscono integrazione crescente tra animazione, gaming e intelligenza artificiale. Motori grafici real-time come Unreal Engine 5, usati originariamente per videogiochi, producono grafica di qualità cinematografica renderizzata istantaneamente. The Mandalorian utilizza LED walls che mostrano sfondi virtuali generati real-time, permettendo interazione diretta tra attori e ambienti digitali senza greenscreen.
Animazione procedurale, dove algoritmi generano variazioni infinite di movimenti o ambienti da regole parametriche, permette creazione di mondi vasti con risorse limitate. Folla in scene epiche, vegetazione fotorealistica, effetti atmosferici, vengono simulati proceduralmente con dettaglio adattivo basato su distanza dalla camera.
La personalizzazione narrativa potrebbe permettere animazioni che si adattano a preferenze dello spettatore. Algoritmi potrebbero modificare dialoghi, ritmo, ending, creando esperienze uniche per ogni visione. Questo richiede produzione modulare con asset ricomponibili dinamicamente, sfidando concezioni tradizionali di opera finita e autorialità.
Dai dischi rotanti ottocenteschi alle reti neurali contemporanee, l'animazione ha attraversato rivoluzioni tecniche mantenendo costante una missione: dare vita all'inanimato, trasformare immaginazione in movimento percepibile. Ogni generazione ha ridefinito possibilità espressive ampliando linguaggio visivo disponibile. Il futuro vedrà probabilmente convergenze inimmaginabili oggi, ma il cuore dell'animazione rimarrà l'abilità umana di raccontare storie, evocare emozioni e costruire mondi attraverso sequenze di immagini che, nell'illusione del movimento, catturano verità sulla condizione umana impossibili da esprimere altrimenti.
Di Alex (del 24/01/2026 @ 13:00:00, in Nuove Tecnologie, letto 551 volte)
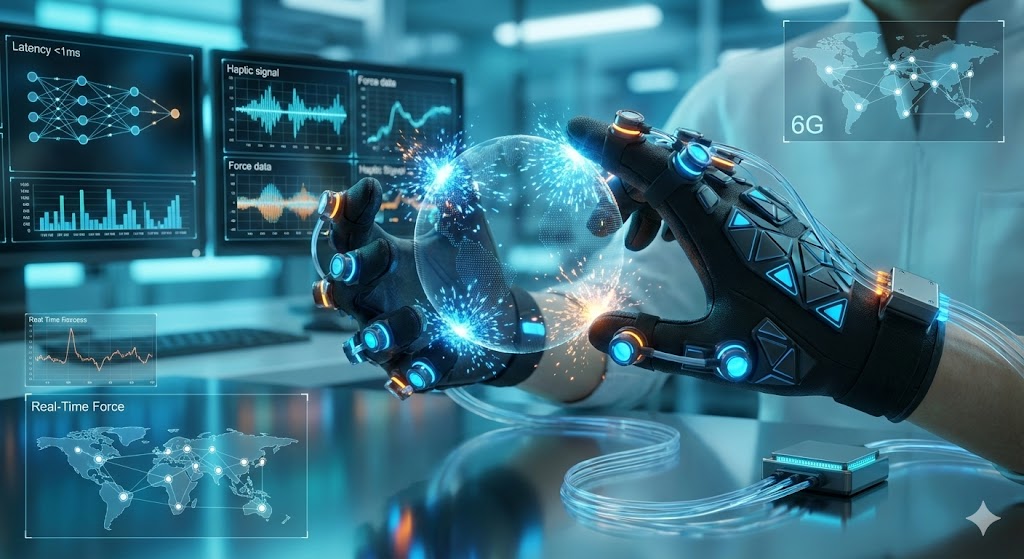
Sistema di interfaccia aptica con guanti sensoriali per trasmissione tattile remota
L'Internet tattile promette di trasmettere sensazioni fisiche attraverso la rete, rivoluzionando telechirurgia, robotica remota e interazioni virtuali. Richiede reti a latenza inferiore al millisecondo e attuatori aptici di nuova generazione.LEGGI TUTTO L'ARTICOLO
Oltre la comunicazione audiovisiva
L'evoluzione di Internet ha progressivamente arricchito le modalità di comunicazione a distanza. Dalla sola trasmissione testuale degli albori, siamo passati a telefonia voip, videoconferenze ad alta definizione e realtà virtuale immersiva. Tuttavia, manca ancora un senso fondamentale nell'esperienza umana: il tatto.
L'Internet tattile, o Tactile Internet, rappresenta la prossima frontiera della telepresenza. L'obiettivo è trasmettere sensazioni tattili, forze, texture e temperature attraverso reti di comunicazione, permettendo interazioni fisiche remote indistinguibili da quelle locali. Le applicazioni spaziano dalla chirurgia robotica remota alla manutenzione industriale, dall'educazione esperienziale ai sistemi di sicurezza.
Questa visione richiede convergenza di tre tecnologie chiave: reti di comunicazione ultra-affidabili a latenza inferiore al millisecondo, dispositivi aptici capaci di riprodurre fedelmente sensazioni complesse, e algoritmi di controllo che garantiscano stabilità e sicurezza in presenza di ritardi variabili e possibili interruzioni di connessione.
La sfida della latenza nelle reti 5G e 6G
Il sistema nervoso umano percepisce ritardi tattili dell'ordine di 1-10 millisecondi. Quando interagiamo fisicamente con un oggetto, il feedback sensoriale raggiunge il cervello e comanda azioni correttive in tempi brevissimi. Per replicare questa immediatezza in contesto remoto, la latenza end-to-end della comunicazione deve essere comparabile.
Le reti 5G di quinta generazione promettono latenze di circa 1-4 millisecondi in condizioni ideali, grazie a architetture edge computing che processano dati vicino all'utente piuttosto che in datacenter centralizzati. Questa riduzione è fondamentale ma ancora insufficiente per applicazioni critiche come la telechirurgia, dove ritardi superiori a 10 millisecondi possono compromettere la sicurezza del paziente.
Il 6G, attualmente in fase di ricerca con deployment previsto intorno al 2030, punta a latenze sub-millisecondo attraverso frequenze terahertz, reti ottiche integrate e intelligenza artificiale distribuita per predire e compensare variazioni di latenza. Queste reti saranno caratterizzate da affidabilità estrema, con disponibilità del 99,9999 percento, requisito essenziale quando la connessione controlla azioni fisiche potenzialmente pericolose.
Dispositivi aptici: dalla vibrazione alla forza controllata
I dispositivi aptici traducono comandi digitali in sensazioni meccaniche percepibili dall'utente. La tecnologia aptica più semplice e diffusa è la vibrazione, utilizzata negli smartphone per notifiche tattili. Tuttavia, l'Internet tattile richiede feedback molto più sofisticati.
I dispositivi aptici avanzati si dividono in diverse categorie. Gli attuatori a forza di retroazione, o force feedback, oppongono resistenze variabili ai movimenti dell'utente, simulando la sensazione di toccare superfici di diversa rigidità. Guanti aptici con attuatori su ogni dito permettono di sentire la forma e la consistenza di oggetti virtuali o remoti.
Gli attuatori elettroattivi utilizzano materiali che cambiano forma quando attraversati da corrente elettrica. Polimeri elettroattivi, leghe a memoria di forma e ceramiche piezoelettriche possono contrarsi, espandersi o vibrare con precisione micrometrica, generando sensazioni tattili localizzate. Questi materiali permettono di costruire superfici aptiche flessibili che si adattano dinamicamente, simulando texture complesse.
Tecnologie emergenti includono ultrasuoni focalizzati che creano pressioni aeree percepibili sulla pelle senza contatto fisico, e stimolazione elettrotattile che attiva direttamente recettori nervosi cutanei con impulsi elettrici controllati. Quest'ultima tecnica, sebbene promettente, solleva questioni di sicurezza e richiede calibrazione personalizzata per ogni utente.
Applicazioni nella telechirurgia
La chirurgia robotica rappresenta l'applicazione più critica e trasformativa dell'Internet tattile. Sistemi come il Da Vinci Surgical System permettono già oggi a chirurghi di operare con precisione millimetrica attraverso robot controllati da console. Tuttavia, l'assenza di feedback tattile rappresenta una limitazione significativa.
Un chirurgo esperto valuta costantemente la resistenza dei tessuti durante incisioni e suture. Sentire se un tessuto è morbido o indurito aiuta a identificare anomalie patologiche. La tensione ottimale di un filo di sutura è percepita tattilmente. Senza questo feedback, i chirurghi devono affidarsi esclusivamente alla vista, aumentando il rischio di errori.
L'Internet tattile abiliterebbe telechirurgia completa, dove un chirurgo in un continente opera pazienti in un altro attraverso robot aptici bidirezionali. Il chirurgo indossa guanti sensorizzati che catturano ogni movimento e applicano forze corrispondenti a quelle che il robot remoto incontra nei tessuti. Questa capacità sarebbe rivoluzionaria per zone remote, campi di battaglia, stazioni spaziali o situazioni di emergenza sanitaria.
Progetti pilota hanno dimostrato la fattibilità tecnica. Nel 2001, l'operazione Lindbergh vide un chirurgo a New York operare una paziente a Strasburgo tramite robot, con latenza di 155 millisecondi. Sebbene riuscita, la latenza era al limite della sicurezza. Con 6G e haptics avanzati, tali operazioni diventerebbero routine, aprendo accesso a expertise chirurgica globale indipendentemente dalla geografia.
Manipolazione industriale e manutenzione remota
Oltre la medicina, l'Internet tattile trova applicazioni estensive nell'industria. Robot teleoperati apticamente permetterebbero manutenzioni in ambienti ostili: reattori nucleari, piattaforme petrolifere offshore, miniere profonde, o superficie di altri pianeti. L'operatore umano conserva capacità decisionale e adattabilità superiori ai robot autonomi, mentre è protetto fisicamente dalla distanza.
Nella manifattura di precisione, assemblaggio di componenti microelettronici o dispositivi medici richiede sensibilità tattile per applicare forze calibrate senza danneggiare parti fragili. Un operatore remoto con feedback aptico potrebbe svolgere queste mansioni da qualsiasi luogo, ottimizzando allocazione di manodopera specializzata e riducendo necessità di spostamenti fisici.
L'esplorazione spaziale beneficerebbe enormemente. Controllare rover marziani con feedback tattile permetterebbe geologi di sentire la consistenza di rocce, prelevare campioni con delicatezza appropriata, e manipolare strumenti complessi. Attualmente, i ritardi di comunicazione Terra-Marte, variabili tra 4 e 24 minuti, rendono impossibile controllo in tempo reale. Tuttavia, per Luna o satelliti terrestri, le latenze sono gestibili con tecnologie 6G.
Educazione e formazione esperienziale
L'insegnamento di abilità pratiche tradizionalmente richiede presenza fisica. Un maestro artigiano guida la mano dell'apprendista, correggendo pressione e angolazione. Un istruttore di musica mostra fisicamente la corretta postura. L'Internet tattile democratizzerebbe accesso a formazione di eccellenza indipendentemente dalla localizzazione geografica.
Studenti di medicina potrebbero esercitarsi in suture su tessuti simulati che riproducono fedelmente resistenze e texture reali, con supervisione aptica remota di chirurghi esperti che sentono le stesse forze e possono intervenire guidando i movimenti. Apprendisti meccanici potrebbero sentire la corretta coppia di serraggio di bulloni critici, sviluppando sensibilità calibrata.
Musei e istituzioni culturali potrebbero offrire esperienze tattili remote. Toccare virtualmente una scultura antica, sentirne la texture del marmo levigato, percepirebbe dettagli invisibili alla sola osservazione visiva. Per non vedenti, l'Internet tattile aprirebbe accesso a contenuti attualmente fruibili solo visivamente, riducendo barriere di accessibilità.
Sfide algoritmiche: stabilità e trasparenza
Trasmettere forze attraverso reti introduce problemi di controllo complessi. Se un operatore spinge un oggetto remoto e questo incontra resistenza, il feedback deve arrivare rapidamente per evitare che l'operatore applichi forza eccessiva. Ritardi variabili nella rete possono causare oscillazioni instabili, dove piccole forze si amplificano producendo vibrazioni pericolose.
I sistemi teleoperati aptici richiedono algoritmi di controllo bilaterale che garantiscano stabilità anche in presenza di latenze e packet loss. Tecniche come wave variables trasformano segnali di forza e velocità in onde matematiche che si propagano stabilmente attraverso ritardi. Architetture a quattro canali trasmettono ridondantemente posizione, velocità, forza e impedenza, permettendo ricostruzioni robuste.
L'obiettivo è la trasparenza: l'operatore non deve percepire la mediazione tecnologica, sentendo l'ambiente remoto come se fosse locale. Questo richiede compensazione adattativa di ritardi misurati in tempo reale, predizione del comportamento dell'ambiente remoto attraverso modelli fisici, e fusione sensoriale che integra haptics con vista e udito per coerenza multimodale.
Standardizzazione e interoperabilità
Affinché l'Internet tattile diventi realtà diffusa, sono necessari standard aperti che garantiscano interoperabilità tra dispositivi di produttori diversi. L'International Telecommunication Union ha istituito gruppi di lavoro dedicati, definendo requisiti per latenza, jitter, packet loss e sincronizzazione.
Protocolli di comunicazione specifici per dati aptici devono bilanciare throughput e latenza. A differenza del video che tollera buffering, l'haptics richiede trasmissione a bassa latenza di campioni ad alta frequenza, tipicamente 1000 Hz. Tecniche di compressione devono preservare informazioni percettivamente rilevanti eliminando ridondanze.
La sicurezza informatica assume importanza critica. Un attacco che compromette un sistema di telechirurgia potrebbe causare danni fisici al paziente. Protocolli crittografici devono proteggere integrità e autenticità dei comandi senza introdurre latenze aggiuntive. Certificazioni e validazioni rigorose saranno necessarie per applicazioni critiche in ambito medico e industriale.
Questioni etiche e sociali
L'Internet tattile solleva interrogativi etici inediti. La possibilità di toccare remotamente introduce nuove forme di interazione sociale con potenziale sia positivo che problematico. Relazioni affettive a distanza potrebbero beneficiare di abbracci aptici, riducendo isolamento di anziani o separazioni forzate. Tuttavia, emergono questioni di consenso e privacy corporea in spazi virtuali.
Nel lavoro remoto, la capacità di manipolare oggetti fisicamente espande drasticamente le professioni eseguibili da casa. Questo potrebbe ridurre disuguaglianze geografiche, ma anche accelerare delocalizzazione e precariato. Lavoratori specializzati potrebbero trovarsi in competizione globale, con pressioni salariali verso il basso.
L'accesso ineguale alle tecnologie aptiche avanzate rischia di creare nuove divisioni digitali. Se cure mediche eccellenti diventano disponibili telechirurgicamente ma solo a chi può permettersi connessioni 6G e dispositivi costosi, le disparità sanitarie potrebbero accentuarsi. Politiche di inclusione e infrastrutture pubbliche dovranno accompagnare lo sviluppo tecnologico.
L'Internet tattile rappresenta un'evoluzione comunicativa paragonabile all'introduzione del telefono o di Internet stesso. Trasmettere il tatto attraverso reti apre possibilità applicative trasformative in medicina, industria, educazione e vita quotidiana. Le sfide tecnologiche sono considerevoli ma affrontabili con convergenza di reti 6G, materiali aptici innovativi e algoritmi di controllo sofisticati. Il percorso verso questa visione richiederà ancora anni di ricContinua00:00erca, ma le fondamenta sono già in costruzione, promettendo un futuro in cui la distanza fisica non limiterà più l'interazione tattile umana.
Di Alex (del 24/01/2026 @ 11:00:00, in Hardware PC, letto 543 volte)
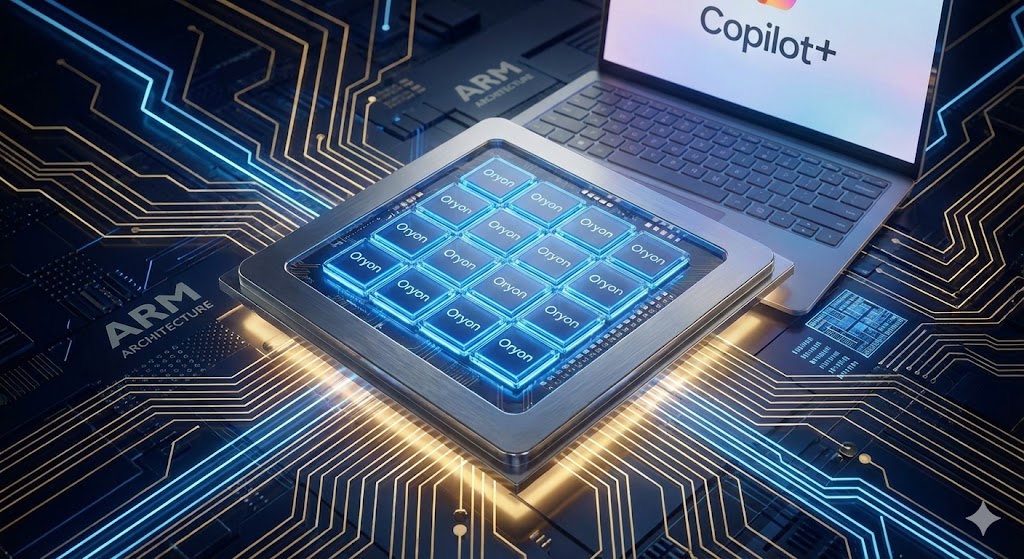
Processore Snapdragon X Elite e architettura Oryon
L'arrivo dei processori Snapdragon X Elite con architettura Oryon di Qualcomm rappresenta una svolta epocale nel panorama dei PC Windows. Dopo anni di tentativi, Qualcomm è finalmente riuscita a portare l'efficienza energetica e le prestazioni dell'architettura ARM in un ecosistema dominato da Intel e AMD, creando una nuova categoria di dispositivi: i Copilot+ PC. LEGGI TUTTO L'ARTICOLO
L'architettura Oryon: il cuore della rivoluzione
I processori Snapdragon X Elite utilizzano core CPU Oryon custom sviluppati internamente da Qualcomm, basati sull'architettura ARM ma completamente riprogettati. A differenza delle precedenti soluzioni Snapdragon per PC che utilizzavano core standard ARM Cortex, i core Oryon sono frutto dell'acquisizione di Nuvia nel 2021, startup fondata da ex ingegneri Apple che avevano lavorato sui chip M-series.
Tecnologia e specifiche
Le caratteristiche principali includono:
- CPU: Fino a 12 core Oryon ad alte prestazioni, con frequenze che raggiungono i 3.8-4.0 GHz nelle varianti top di gamma. A differenza dell'approccio big.LITTLE tradizionale, tutti i core sono ad alte prestazioni, con alcuni core che possono operare a frequenze leggermente superiori.
- GPU: Adreno integrata con supporto DirectX 12 Ultimate, ray tracing hardware e prestazioni dichiarate fino a 4.6 TFLOPS, posizionandosi competitivamente rispetto alle soluzioni integrate di Intel e AMD.
- NPU (Neural Processing Unit): Questo è forse l'elemento più distintivo. La NPU integrata offre fino a 45 TOPS (trilioni di operazioni al secondo), superando di gran lunga Intel Core Ultra (circa 10 TOPS) e AMD Ryzen AI (fino a 16 TOPS nella serie 300). Questa potenza di calcolo AI è essenziale per la certificazione Copilot+ PC di Microsoft.
- Processo produttivo: Realizzati con processo a 4nm, garantiscono efficienza energetica superiore rispetto ai chip x86 a 7nm o 5nm.
Varianti disponibili
Qualcomm ha lanciato diverse SKU dello Snapdragon X Elite:
- X1E-84-100: La versione flagship con 12 core, frequenza dual-core boost fino a 4.0 GHz, GPU a 4.6 TFLOPS
- X1E-80-100: 12 core con frequenza leggermente inferiore (3.8 GHz dual-core boost)
- X1E-78-100: Versione a 12 core ottimizzata per l'efficienza
Successivamente è stato introdotto anche lo Snapdragon X Plus, una variante più accessibile con 10 core Oryon e NPU da 45 TOPS, pensata per dispositivi di fascia media.
Dispositivi disponibili (Fine 2024 - Inizio 2025)
Tra i laptop premium troviamo:
- Microsoft Surface Laptop 7 (13.8" e 15"): Il dispositivo di riferimento Microsoft, completamente riprogettato con design sottile, display PixelSense touchscreen, autonomia dichiarata fino a 20 ore e integrazione profonda con Windows 11 e le funzionalità Copilot+.
- Dell XPS 13 (9345): La celebre linea XPS abbraccia ARM con un design ultrasottile da 1.19 kg, display InfinityEdge e fino a 27 ore di autonomia dichiarata.
- Lenovo Yoga Slim 7x: Convertibile premium da 14.5" con display OLED 3K, peso contenuto (1.28 kg) e autonomia fino a 24 ore, pensato per creativi e professionisti.
- HP OmniBook X: Disponibile nelle versioni da 14" e 16", con focus su produttività aziendale, sicurezza avanzata e connettività 5G opzionale.
- Samsung Galaxy Book4 Edge: Nelle varianti da 14" e 16", con display AMOLED Dynamic 2X e integrazione con l'ecosistema Galaxy.
- Asus Vivobook S 15: Soluzione più accessibile con display OLED 3K, certificazione Copilot+ PC e autonomia dichiarata di 18 ore.
Tra i dispositivi 2-in-1 e convertibili figurano il Microsoft Surface Pro 11, tablet/laptop ibrido con kickstand iconico, penna Surface Pen e tastiera Type Cover opzionale, e il Lenovo ThinkPad X13s Gen 2, aggiornamento del primo ThinkPad ARM con Snapdragon X Elite.
Prestazioni: il confronto con x86
Le prestazioni degli Snapdragon X Elite si sono rivelate sorprendentemente competitive. Nei benchmark single-core (Geekbench 6 intorno a 2500-2700 punti), i risultati si avvicinano o eguagliano processori Intel Core Ultra 7 e AMD Ryzen 7 della generazione attuale. Nel multi-core, i 12 core Oryon mostrano prestazioni solide (14000-15000 punti), anche se non sempre superiori ai rivali x86 con core count simile.
Le prestazioni gaming sono limitate rispetto ai chip x86 con GPU dedicate, ma l'Adreno GPU gestisce bene giochi leggeri e titoli ottimizzati. L'emulazione x86-64 introduce overhead che penalizza i giochi non nativi ARM.
L'efficienza energetica: il vero punto di forza
Dove gli Snapdragon X Elite brillano davvero è nell'efficienza energetica. Test indipendenti hanno confermato autonomie reali di 15-20 ore in utilizzo misto, con picchi superiori in scenari di produttività leggera. La capacità di mantenere prestazioni elevate senza ventole o con raffreddamento passivo apre nuove possibilità di design. Il consumo in idle è estremamente ridotto, permettendo standby prolungato senza perdita significativa di batteria.
Software: la sfida della compatibilità
Windows 11 su ARM utilizza Prism, l'emulatore successore di Windows 11 che traduce le istruzioni x86 e x86-64 in ARM64 al volo. Le applicazioni native ARM64 (Office, Chrome, Edge, Firefox, Spotify, VLC, Zoom) funzionano alla massima efficienza, mentre quelle emulate subiscono un penalty prestazionale variabile. Non tutte le applicazioni funzionano perfettamente: driver specifici e giochi con anti-cheat invasivi possono presentare problemi.
Funzionalità Copilot+ PC
La certificazione richiede almeno 40 TOPS di potenza AI e sblocca funzionalità esclusive come Recall (ricerche semantiche nell'attività passata), Cocreator in Paint (generazione immagini AI), Live Captions con traduzione in tempo reale e Studio Effects per videochiamate avanzate.
Roadmap 2025-2026
Qualcomm ha annunciato che nuove generazioni arriveranno nel 2025-2026. Ci si aspetta uno Snapdragon X Elite Gen 2 con miglioramenti prestazionali del 15-20%, efficienza superiore e NPU da 60+ TOPS. Sono attesi nuovi dispositivi come Workstation ARM, Gaming laptops e Mini PC.
Conclusioni
Gli Snapdragon X Elite rappresentano il tentativo più credibile finora di portare ARM nel mainstream dei PC Windows. Le prestazioni sono competitive, l'autonomia eccezionale, le funzionalità AI all'avanguardia. Il 2025-2026 sarà cruciale: con miglioramenti hardware della seconda generazione, espansione dell'ecosistema software e maturazione dell'emulazione, i PC ARM Windows potrebbero passare da nicchia interessante a alternativa mainstream. La rivoluzione ARM nei PC Windows è iniziata, e Snapdragon X Elite ne è il catalizzatore.
Di Alex (del 24/01/2026 @ 11:00:00, in Storia Mesopotamia, letto 492 volte)
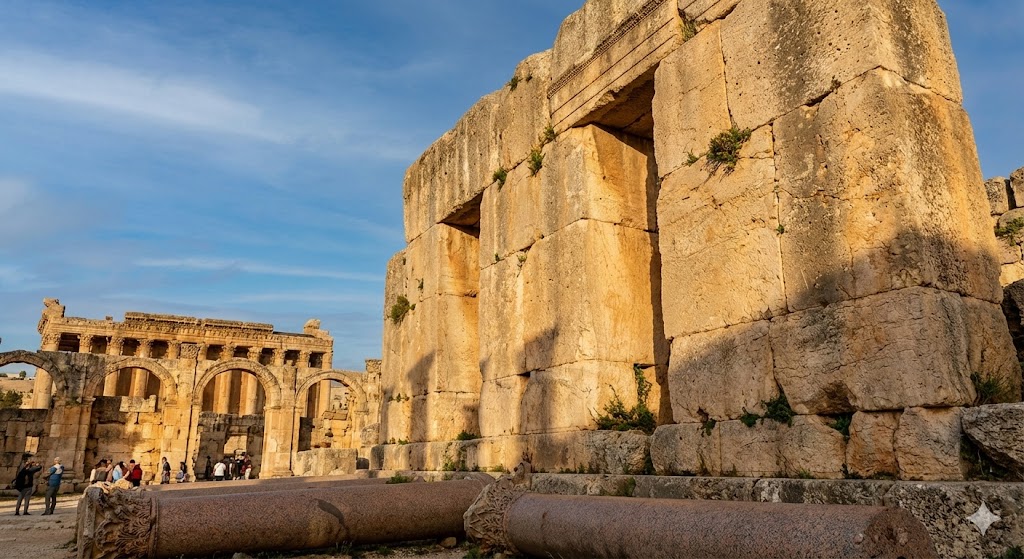
Megaliti monumentali nel sito archeologico di Baalbek in Libano
Il Levante e la Mesopotamia ospitano alcune delle costruzioni megalitiche più imponenti dell'antichità. Blocchi di pietra dal peso straordinario sfidano ancora oggi la comprensione delle capacità ingegneristiche delle civiltà che li hanno eretti e trasportati.LEGGI TUTTO L'ARTICOLO
Crocevia di imperi e meraviglie architettoniche
La regione del Levante e della Mesopotamia ha rappresentato per millenni un crocevia strategico tra Oriente e Occidente, teatro di ascese e cadute di grandi civiltà. Fenici, Assiri, Babilonesi, Persiani, Greci e Romani hanno lasciato tracce indelebili del loro dominio attraverso opere architettoniche di dimensioni colossali.
Ciò che distingue molte di queste costruzioni è l'utilizzo di blocchi di pietra monolitici di dimensioni che superano persino le realizzazioni egizie più celebri. Se le piramidi di Giza utilizzavano blocchi relativamente gestibili di 2-3 tonnellate, alcune strutture levantine impiegano monoliti da centinaia di tonnellate, sollevando interrogativi ancora irrisolti sulle tecniche di estrazione, trasporto e posizionamento.
La stratificazione culturale di questi siti aggiunge ulteriore complessità interpretativa. Spesso fondamenta megalitiche pre-romane sono state incorporate in templi romani, che a loro volta sono stati riutilizzati in chiese bizantine e poi in moschee islamiche. Ogni civiltà ha costruito sulle vestigia della precedente, creando palinsesti architettonici che raccontano millenni di storia umana.
Baalbek: il mistero dei giganti di pietra
Baalbek, nell'attuale Libano, è forse il sito archeologico più enigmatico del Levante. L'antica Heliopolis romana sorge su fondamenta megalitiche la cui datazione e attribuzione restano controverse. Il complesso templare dedicato a Giove, Bacco e Venere rappresentava uno dei santuari più imponenti dell'impero romano, ma le sue fondamenta raccontano una storia molto più antica.
Il sito si trova nella fertile valle della Beqa'a, a circa 1.150 metri sul livello del mare. La posizione strategica controllava le rotte commerciali tra il Mediterraneo e l'entroterra mesopotamico. Già in epoca fenicia il luogo ospitava probabilmente un santuario dedicato al dio Baal, da cui deriva il nome moderno.
Con la conquista romana, l'imperatore Augusto trasformò il sito in colonia romana col nome di Colonia Julia Augusta Felix Heliopolitana. I successori Tiberio, Nerone e soprattutto Antonino Pio investirono risorse enormi nell'ampliamento del complesso templare, che raggiunse dimensioni senza precedenti nel mondo romano.
Il Trilithon: tre blocchi impossibili
Nel podio del Tempio di Giove, a circa sei metri di altezza dal suolo, sono incorporate tre colossali lastre di calcare conosciute come il Trilithon. Questi blocchi costituiscono una delle più grandi sfide interpretative dell'archeologia sperimentale e dell'ingegneria storica.
Ciascuno dei tre blocchi misura approssimativamente 19 metri di lunghezza, 4,2 metri di altezza e 3,6 metri di profondità. Il peso stimato di ogni singolo blocco è di circa 800 tonnellate. Per contestualizzare questa cifra straordinaria, si consideri che gli obelischi egizi più grandi raramente superano le 300 tonnellate, e che la maggior parte delle gru moderne da cantiere solleva al massimo 20-30 tonnellate.
I blocchi furono estratti da cave di calcare situate a circa 800 metri dal sito templare. Nelle cave rimane ancora oggi un quarto blocco, noto come Hajar el Hibla o Pietra della Donna Incinta, parzialmente scavato ma mai estratto completamente. Questo monolito incompiuto pesa circa 1.000 tonnellate e misura oltre 20 metri di lunghezza, fornendo preziose informazioni sulle tecniche di estrazione utilizzate.
Tecniche di estrazione nelle cave di Baalbek
L'osservazione diretta del blocco incompiuto rivela metodologie di lavoro sorprendentemente sofisticate. Gli antichi scalpellini scavavano trincee perimetrali intorno al blocco utilizzando scalpelli di ferro temprato e mazze di bronzo. La roccia calcarea, pur essendo relativamente tenera quando appena estratta, richiedeva comunque lavoro paziente e coordinato di decine di operai.
Nella base del blocco sono visibili fori praticati a intervalli regolari. In questi fori venivano probabilmente inseriti cunei di legno che, una volta bagnati con acqua, si espandevano esercitando una forza di separazione sufficiente a staccare il monolito dal substrato roccioso. Questa tecnica, documentata in Egitto e Grecia, permetteva di sfruttare le venature naturali della pietra minimizzando il rischio di fratture.
Una volta liberato, il blocco doveva essere trasportato. Qui iniziano le speculazioni, poiché nessuna fonte scritta romana descrive esplicitamente il metodo utilizzato per monoliti di queste dimensioni. Le gru romane standard, i Trispastos e i Pentaspastos, erano dimensionati per blocchi di 5-15 tonnellate. Anche il più grande sistema di sollevamento documentato, il Polyspastos con ruota calcatoria azionata da uomini camminanti all'interno, raggiungeva al massimo 100 tonnellate di capacità.
Ipotesi di trasporto: rotolamento e slittamento
Gli studiosi hanno proposto diverse teorie per spiegare come blocchi da 800 tonnellate potessero essere spostati per quasi un chilometro e poi sollevati di sei metri. La teoria più accreditata combina diverse tecniche utilizzate progressivamente.
Il trasporto orizzontale potrebbe essere stato realizzato mediante rotolamento su cilindri lignei. Tronchi di cedro del Libano, alberi che crescevano abbondanti nella regione antica, venivano disposti parallelamente formando una sorta di binario mobile. Il blocco, adagiato su una slitta di legno massiccio rinforzata con traverse metalliche, veniva fatto avanzare centimetro per centimetro da squadre di centinaia di uomini che tiravano funi di canapa o cuoio intrecciate.
Calcoli ingegneristici moderni suggeriscono che per muovere 800 tonnellate su terreno ragionevolmente piano sarebbero state necessarie forze di trazione dell'ordine di 200-250 tonnellate, traducibili in circa 2.000-2.500 uomini tiranti contemporaneamente, assumendo un coefficiente di attrito ridotto da sostanze lubrificanti come olio o argilla.
I cilindri sottostanti dovevano essere recuperati da dietro e riposizionati davanti con continuità, in un processo laborioso ma meccanicamente semplice. Esperimenti archeologici moderni hanno dimostrato la fattibilità di questa tecnica per blocchi fino a 100 tonnellate, ma l'estrapolazione a masse otto volte superiori introduce incertezze significative sulla resistenza strutturale dei rulli stessi.
Sollevamento verticale: rampe e contrappesi
Il vero enigma ingegneristico è il sollevamento dei blocchi all'altezza di sei metri necessaria per l'inserimento nel podio. La teoria delle rampe inclinate, efficace per le piramidi egizie dove l'intera struttura costituiva una rampa progressiva, sembra meno plausibile a Baalbek dove il blocco doveva essere posizionato lateralmente in una struttura già esistente.
Un'ipotesi convincente prevede l'uso di sistemi di leve giganti e fulcri mobili. Sollevando progressivamente un'estremità del blocco mediante leve di bronzo lunghe fino a 10 metri, azionate da squadre di decine di uomini, si potevano inserire supporti temporanei incrementando l'altezza di pochi centimetri per volta. Ripetuto centinaia di volte, questo metodo permetteva guadagni verticali significativi, sebbene richiedesse mesi di lavoro per ogni singolo blocco.
Alternative più speculative includono sistemi di contrappesi, simili concettualmente a shaduf giganti. Grandi ceste riempite progressivamente con pietre o sabbia avrebbero potuto fornire forza ascensionale controllata. Tuttavia, l'assenza di tracce archeologiche di strutture ausiliarie così massicce lascia questa teoria nel campo della pura congettura.
Il ruolo del piombo e dei lubrificanti
Alcuni ricercatori hanno notato tracce di piombo nelle interfacce tra i grandi blocchi. Il piombo fuso, versato negli interstizi, avrebbe servito molteplici funzioni: distribuire uniformemente i carichi, compensare irregolarità microscopiche delle superfici, e ridurre drasticamente l'attrito durante il posizionamento finale.
Il piombo ha proprietà tribologiche eccezionali. Con un coefficiente di attrito dinamico di circa 0,15-0,20 contro pietra, permette slittamenti che sarebbero impossibili con pietra su pietra dove l'attrito raggiunge 0,6-0,8. Strati di piombo spessi pochi millimetri tra blocco e superficie di appoggio avrebbero trasformato un movimento altrimenti bloccato in uno scivolamento controllabile.
La tecnica richiedeva maestranze specializzate capaci di fondere e colare tonnellate di metallo con precisione. Il piombo doveva essere riscaldato a circa 327 gradi Celsius, temperatura facilmente raggiungibile con forni a carbone, e versato rapidamente prima che solidificasse. La superficie superiore del blocco sottostante veniva probabilmente fresata con margini leggermente rialzati per contenere il metallo fuso come in una forma.
Datazione controversa e attribuzioni
Un dibattito acceso riguarda la datazione del Trilithon. Mentre il tempio romano sovrastante è chiaramente attribuibile al I-III secolo dopo Cristo, le fondamenta megalitiche presentano caratteristiche costruttive differenti. I blocchi del Trilithon sono assemblati senza malta, con giunture talmente precise che una lama di coltello non può essere inserita tra di essi, tecnica tipica di costruzioni pre-romane.
Alcuni archeologi propongono una datazione alla prima età del Ferro, attribuendo la costruzione ai Fenici o a popolazioni cananee precedenti. Il culto di Baal attestato nel sito sostiene questa ipotesi. I Romani avrebbero dunque incorporato una piattaforma sacra preesistente nel loro grandioso tempio, come fecero in molti altri siti conquistati.
Analisi petrografiche e datazioni al radiocarbonio di materiale organico intrappolato nella malta di altre parti delle fondamenta hanno fornito risultati inconclusivi, con margini di errore di diversi secoli. Studi più recenti utilizzano tecniche di luminescenza otticamente stimolata sui minerali di quarzo presenti nella malta, ma la contaminazione da eventi sismici e rimaneggiamenti successivi complica le interpretazioni.
Paragoni con altri megaliti del Levante
Baalbek non è un caso isolato nella regione. La terrazza del Tempio di Gerusalemme, costruita da Erode il Grande nel I secolo avanti Cristo, incorpora blocchi di dimensioni comparabili. La Western Wall ha pietre che superano le 500 tonnellate, sebbene posizionate a livelli più bassi rispetto al Trilithon.
In Siria, il Tempio di Giove a Damasco presentava fondamenta con blocchi di 100-200 tonnellate. Petra, in Giordania, pur essendo principalmente scavata nella roccia, mostra strutture libere con architravi monolitici di peso considerevole. Palmira utilizzava colonne di granito di 40-60 tonnellate importate dall'Egitto, dimostrando capacità logistiche straordinarie.
Questi esempi suggeriscono che la lavorazione di megaliti fosse una tradizione costruttiva consolidata nel Levante, forse trasmessa attraverso corporazioni di maestranze specializzate che si spostavano da un cantiere all'altro offrendo competenze uniche. La circolazione di knowhow tecnico nell'antico Mediterraneo orientale è testimoniata anche dalla condivisione di unità di misura, proporzioni architettoniche e dettagli decorativi tra culture diverse.
Significato simbolico oltre la funzione strutturale
Perché utilizzare blocchi così immani quando la stessa stabilità strutturale poteva essere ottenuta con pietre più piccole e maneggevoli? La risposta va cercata nella sfera simbolica e ideologica oltre che in quella pratica. Megaliti di tale scala comunicavano potere, permanenza e connessione col divino.
Un tempio fondato su pietre che nessuna forza umana ordinaria poteva spostare trasmetteva il messaggio di un ordine cosmico immutabile. I fedeli che vi accedevano percepivano fisicamente la sproporzione tra la propria fragilità e la monumentalità sacra. Questa dimensione psicologica dell'architettura religiosa era perfettamente compresa dagli antichi costruttori.
Inoltre, opere di tale ambizione servivano a legittimare il potere politico. Un sovrano capace di mobilitare risorse, manodopera e competenze per realizzare l'impossibile dimostrava concretamente il proprio dominio sulle forze naturali e umane. Il cantiere stesso diventava manifestazione del controllo territoriale, con migliaia di lavoratori, rifornimenti continui e organizzazione gerarchica complessa.
I megaliti di Baalbek e del Levante continuano a interrogare la nostra comprensione delle capacità tecniche del mondo antico. Pur con tutti i progressi dell'archeologia sperimentale e dell'ingegneria inversa, rimangono margini di incertezza che alimentano il fascino di queste pietre titaniche. Ciò che è certo è che civiltà prive di motori meccanici e calcolatori poterono compiere prodezze ingegneristiche che ancora oggi richiederebbero pianificazione sofisticata e mezzi specializzati, testimonianza dell'ingegno umano applicato con determinazione e risorse adeguate.
Di Alex (del 24/01/2026 @ 09:00:00, in Intelligenza Artificiale, letto 447 volte)
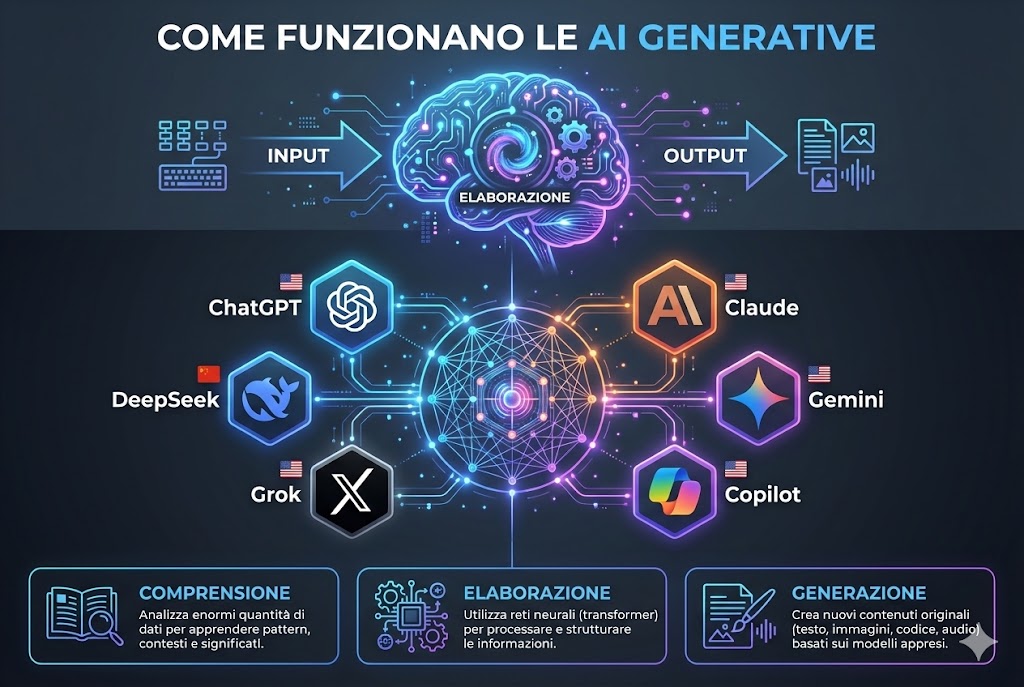
Rappresentazione artistica di un cervello digitale e circuiti neurali che si fondono, simbolo dell'IA generativa.
L'umanità è alla soglia di una rivoluzione guidata dall'Intelligenza Artificiale Generativa (GenAI). Questa tecnologia non si limita ad analizzare dati, ma crea nuova conoscenza e simula il ragionamento umano, segnando il passaggio dalla logica deterministica alla computazione probabilistica. Una guida per comprendere il "pensiero" di ChatGPT, Claude e Gemini. LEGGI TUTTO L'ARTICOLO
Genesi storica: l'odissea dai simboli alle reti neurali
La comprensione profonda delle moderne IA generative richiede un viaggio attraverso la storia della computazione. Le capacità apparentemente miracolose di modelli come GPT-4 sono il culmine di decenni di tentativi, fallimenti e intuizioni teoriche.
Le radici: Turing e l'era simbolica (1940-1960)
Tutto inizia con Alan Turing e il suo "Imitation Game" (Test di Turing) del 1950, che spostò il dibattito da "le macchine possono pensare?" a "le macchine possono imitare il comportamento intelligente?". Il campo dell'IA nacque ufficialmente nel 1956 al Dartmouth College. L'approccio dominante era l'IA Simbolica (GOFAI), che cercava di codificare l'intelligenza attraverso regole logiche esplicite. L'esempio celebre è ELIZA, uno psicoterapeuta simulato che, nonostante la sua estrema semplicità, ingannò molti utenti, dimostrando l'"Effetto ELIZA".
Gli inverni dell'IA e l'ascesa del connessionismo (1970-2000)
L'IA simbolica fallì nel gestire l'ambiguità del mondo reale, portando al primo "Inverno dell'IA". Nel frattempo, emergeva l'approccio connessionista, ispirato alla neurobiologia: reti di neuroni artificiali che apprendono dai dati. Negli anni '80, la riscoperta dell'algoritmo di Backpropagation permise di addestrare reti neurali multistrato. Tra il 1980 e il 2010, due innovazioni furono cruciali:
- RNN e LSTM: Reti progettate per elaborare sequenze (come il testo), introducendo una forma di memoria per il contesto.
- Aumento della potenza di calcolo: La Legge di Moore e l'avvento delle GPU fornirono la potenza necessaria per il Deep Learning su vasti dataset.
La svolta moderna: dalle GAN ai Transformer (2014-2017)
Nel 2014, le GAN (Generative Adversarial Networks) rivoluzionarono la generazione di immagini. Il punto di svolta per il testo arrivò nel 2017 con il paper "Attention Is All You Need", che introdusse l'architettura Transformer. Abbandonando la lenta processazione sequenziale delle RNN, il Transformer utilizzava un meccanismo di "Self-Attention" completamente parallelizzabile, permettendo di addestrare modelli su quantità di dati senza precedenti. Da qui nacquero BERT e il primo GPT di OpenAI, inaugurando l'era dei Large Language Models (LLM).
Il motore semantico: come "pensa" un modello generativo
Al livello fondamentale, un LLM è un motore statistico di predizione. Non "sa" nulla in senso biologico, ma calcola probabilità basandosi sui miliardi di esempi di testo visti in addestramento.
Il principio base: la predizione del prossimo token (Next Token Prediction)
Per completare la frase "Il gatto dorme sul...", il modello analizza la sequenza e calcola la probabilità statistica di ogni possibile parola successiva (token), come "divano", "tappeto" o "letto". Seleziona un token in base a queste probabilità, lo aggiunge alla frase e ripete il processo (inferenza autoregressiva).
Tokenizzazione: tradurre le parole in numeri
Il testo viene spezzato in unità fondamentali chiamate token (parole intere, parti di parole, caratteri). Ogni token è convertito in un ID numerico univoco, permettendo alla rete di lavorare solo con numeri.
Embedding: lo spazio semantico multidimensionale
I token numerici sono proiettati in uno spazio vettoriale ad alta dimensionalità. In questo iper-spazio, ogni concetto ha una posizione (vettore) che cattura relazioni semantiche. Operazioni algebriche su questi vettori possono riflettere analogie, ad esempio: Vettore("Re") - Vettore("Uomo") + Vettore("Donna") ≈ Vettore("Regina").
Temperatura e creatività
Il parametro "Temperatura" controlla la casualità delle risposte. Una temperatura bassa (es. 0.2) fa sì che il modello scelga quasi sempre i token più probabili, portando a risposte deterministiche e fattuali. Una temperatura alta (es. 0.8) introduce più variabilità, permettendo scelte creative ma meno prevedibili.
L'architettura Transformer: il cuore pulsante della rivoluzione
Il meccanismo rivoluzionario del Transformer è la Self-Attention (Auto-Attenzione).
L'analisi del contesto e l'analogia del cocktail party
Come il cervello umano può focalizzarsi su una voce in una stanza rumorosa, la Self-Attention permette a ogni parola di una frase di "guardare" a tutte le altre parole simultaneamente per capire quanto sono rilevanti per il proprio significato, indipendentemente dalla distanza. Questo risolve il problema della dipendenza a lungo termine che affliggeva le RNN.
Il meccanismo tecnico: Query, Key e Value
Per ogni token, il Transformer crea tre vettori:
- Query (Q): Rappresenta ciò che il token corrente sta cercando.
- Key (K): Rappresenta l'identità di ciascun token.
- Value (V): Contiene l'informazione semantica del token.
Il modello calcola l'affinità (prodotto scalare) tra la Query di un token e le Key di tutti gli altri. Se l'affinità è alta, il token "assorbe" una grande porzione del Value del token rilevante. Questo processo avviene in parallelo attraverso molteplici "teste di attenzione".
Positional encoding: l'ordine delle cose
Poiché il Transformer processa tutte le parole insieme, non conosce intrinsecamente il loro ordine. Per rimediare, a ogni embedding viene sommato un "positional encoding", un vettore che codifica la posizione del token nella sequenza.
L'educazione dell'algoritmo: come nasce un modello
Un Transformer inizia come una tabula rasa con pesi casuali. Diventa un assistente utile attraverso tre fasi chiave.
Pre-training (Pre-addestramento): la compressione della conoscenza
Il modello viene esposto a una quantità enorme di testo (web, libri, codice) con un unico obiettivo: prevedere la parola nascosta in una sequenza. In questo modo impara grammatica, fatti e ragionamento di senso comune. Alla fine di questa fase è un potente completatore di testo (Base Model), ma non un assistente.
Supervised Fine-Tuning (SFT): imparare a seguire le istruzioni
Il modello viene addestrato su dataset creati da umani, composti da coppie [Istruzione] -> [Risposta Ideale]. Impara così a comprendere le richieste e a rispondere in modo utile e conversazionale.
L'allineamento: RLHF vs Constitutional AI
Fase critica per rendere l'IA sicura e allineata ai valori umani. Due approcci principali:
- RLHF (Reinforcement Learning from Human Feedback - OpenAI/Meta): Umani classificano diverse risposte generate dal modello dal migliore al peggiore. Questi dati addestrano un "Modello di Ricompensa" separato, che poi guida l'LLM a generare risposte migliori tramite apprendimento per rinforzo.
- Constitutional AI (Anthropic): Al modello viene fornita una "Costituzione" (principi di sicurezza e etica). Il modello impara ad autocriticare e riscrivere le proprie risposte per conformarsi a questi principi, riducendo la necessità di supervisione umana continua.
Il panorama dei giganti: analisi comparativa (2025)
Il mercato è un oligopolio dinamico. Ecco un confronto delle principali IA:
| Caratteristica | ChatGPT (OpenAI) | Claude (Anthropic) | Gemini (Google) | Llama / Mistral (Open) |
|---|---|---|---|---|
| Punto di Forza | Ragionamento logico, Versatilità | Finestra di contesto, Sicurezza, Scrittura | Ecosistema nativo, Multimodalità | Efficienza, Privacy, Open Source |
| Modello di Punta | GPT-4o / o1 | Claude 3.5 Sonnet / Opus | Gemini 1.5 Pro / Ultra | Llama 3.1 405B / Mistral Large |
| Architettura | Dense / MoE (Stimato) | Constitutional AI | Multimodale nativa (MoE) | Dense / Sparse |
| Allineamento | RLHF intensivo | Constitutional AI | RLHF + Dati proprietari | RLHF comunitario |
ChatGPT di OpenAI: il pioniere che ha cambiato tutto
ChatGPT è sviluppato da OpenAI, un'azienda americana fondata nel 2015 con sede a San Francisco. Lanciato nel novembre 2022, ha raggiunto 100 milioni di utenti in soli due mesi, un record assoluto. Il sistema si basa sui modelli GPT (Generative Pre-trained Transformer), attualmente alla versione GPT-4.
I punti di forza di ChatGPT includono la capacità di generare testi creativi di alta qualità, dalla scrittura di codice alla composizione di poesie. Eccelle nella programmazione e nel problem solving logico. La versione Plus offre accesso a plugin per navigare sul web, analizzare dati e creare immagini con DALL-E. Il modello è particolarmente efficace nel mantenere conversazioni coerenti e nel comprendere contesti complessi.
Claude di Anthropic: l'intelligenza artificiale etica e affidabile
Claude è creato da Anthropic, azienda americana fondata nel 2021 da ex membri di OpenAI, con sede a San Francisco. Il nome richiama Claude Shannon, padre della teoria dell'informazione. Attualmente disponibile nelle versioni Opus, Sonnet e Haiku della famiglia Claude 4.5.
Le caratteristiche distintive di Claude sono l'enfasi sulla sicurezza e l'allineamento con i valori umani. Il sistema è progettato per essere particolarmente accurato nell'analisi di documenti lunghi, potendo gestire fino a 200.000 token (circa 150.000 parole). Eccelle nell'analisi critica, nel ragionamento complesso e nella scrittura di codice pulito e ben documentato. Claude tende a essere più prudente nelle risposte, ammettendo quando non è sicuro invece di inventare informazioni.
Google Gemini: l'intelligenza multimodale del gigante della ricerca
Gemini è sviluppato da Google DeepMind, divisione di Google (Alphabet Inc.), azienda americana con quartier generale a Mountain View, California. Lanciato nel dicembre 2023, rappresenta l'unificazione degli sforzi di Google nell'intelligenza artificiale, sostituendo il precedente Bard.
Il punto di forza principale di Gemini è la multimodalità nativa: è progettato fin dall'inizio per comprendere e generare testo, immagini, audio e video simultaneamente. Si integra perfettamente con l'ecosistema Google (Gmail, Docs, Drive, Maps). Eccelle nell'elaborazione di informazioni visive e nella ricerca di dati aggiornati grazie all'accesso diretto al motore di ricerca Google. Disponibile in tre versioni: Ultra per compiti complessi, Pro per uso generale e Nano per dispositivi mobili.
Microsoft Copilot: l'assistente integrato nella produttività
Microsoft Copilot è sviluppato da Microsoft Corporation, colosso americano con sede a Redmond, Washington. Lanciato nel 2023, si basa sulla tecnologia GPT-4 di OpenAI attraverso una partnership strategica, ma con ottimizzazioni specifiche di Microsoft.
La caratteristica principale è l'integrazione profonda con Microsoft 365: Word, Excel, PowerPoint, Outlook e Teams. Copilot può automatizzare compiti complessi come creare presentazioni da documenti, analizzare dati in Excel o riassumere lunghe catene di email. È disponibile gratuitamente in Windows 11 e nel browser Edge. La versione enterprise offre protezione dei dati aziendali e conformità normativa. Eccelle nell'automazione della produttività quotidiana e nella generazione di contenuti professionali.
Grok di xAI: l'intelligenza artificiale con accesso a X (Twitter)
Grok è creato da xAI, azienda americana fondata nel 2023 da Elon Musk, con l'obiettivo dichiarato di "comprendere la vera natura dell'universo". La sede è in Nevada, Stati Uniti.
Grok si distingue per il tono meno formale e più diretto, con un tocco di umorismo. Ha accesso in tempo reale ai dati di X (precedentemente Twitter), permettendo di rispondere su eventi e tendenze attuali. È progettato per essere meno censurato rispetto ai concorrenti, rispondendo anche a domande più controverse. Attualmente disponibile solo per abbonati X Premium. Eccelle nell'analisi di trend social e nella comprensione del linguaggio colloquiale e dei meme.
DeepSeek: l'emergente cinese che sfida i giganti occidentali
DeepSeek è sviluppato da DeepSeek AI, azienda cinese fondata nel 2023 con sede a Hangzhou. Rappresenta uno dei più avanzati modelli di intelligenza artificiale provenienti dalla Cina, competendo direttamente con le soluzioni occidentali.
I punti di forza includono un'architettura particolarmente efficiente dal punto di vista computazionale, che permette di ottenere prestazioni elevate con minori risorse hardware. Eccelle in compiti matematici e di ragionamento logico. Il modello è open source, permettendo a ricercatori e sviluppatori di studiarne il funzionamento e personalizzarlo. Offre ottime prestazioni nel coding e nell'analisi di codice complesso. Particolarmente competitivo in termini di costi per le aziende.
Come scegliere l'intelligenza artificiale giusta per le proprie esigenze
La scelta dipende dall'uso specifico che si intende fare. Per creatività e versatilità generale, ChatGPT resta il leader. Per analisi approfondite di documenti e ragionamento complesso, Claude è insuperabile. Se lavorate nell'ecosistema Google, Gemini offre un'integrazione perfetta. Per la produttività aziendale con Microsoft 365, Copilot è la scelta naturale. Grok è ideale per chi segue trend social e vuole risposte meno filtrate. DeepSeek rappresenta un'ottima alternativa open source per sviluppatori e ricercatori.
Tutti questi sistemi continuano a evolversi rapidamente, con nuove versioni e capacità che vengono rilasciate regolarmente. La competizione tra queste piattaforme sta spingendo l'innovazione a ritmi mai visti prima, portando benefici a tutti gli utenti.
Il futuro delle intelligenze artificiali generative promette sviluppi ancora più sorprendenti: dalla comprensione sempre più sofisticata del contesto alla capacità di ragionamento multimodale avanzato. Comprendere come funzionano questi strumenti oggi ci prepara a sfruttarli al meglio domani, in un mondo dove l'intelligenza artificiale diventerà sempre più integrata nella nostra vita quotidiana.
Oltre la chat: il principio del ragionamento avanzato
Chain of Thought (CoT): mostrare il lavoro
Forzare il modello a scrivere i passaggi logici intermedi ("mostrare il lavoro") inserisce questi passi nel contesto, permettendogli di prestare "attenzione" ai propri calcoli precedenti. Questo riduce drasticamente gli errori (allucinazioni) in compiti complessi.
Dal Sistema 1 al Sistema 2
Gli LLM standard operano come il "Sistema 1" di Kahneman (pensiero veloce e intuitivo). Modelli come OpenAI o1 stanno simulando il "Sistema 2" (pensiero lento e analitico), spendendo tempo di calcolo per esplorare, verificare e correggere internamente prima di rispondere.
Futuro: agenti, AGI e la società del 2030
Agentic AI: l'IA che "fa" cose
Il prossimo passo sono agenti autonomi che, con permesso, potranno agire nel mondo digitale: prenotare voli, gestire email, organizzare task interagendo con API e strumenti esterni.
AGI e le leggi di scala
L'obiettivo finale è l'Intelligenza Artificiale Generale (AGI), capace di apprendere ed eseguire qualsiasi compito intellettuale umano. Le "Scaling Laws" suggeriscono progressi costanti con più dati e potenza, ma ostacoli come il consumo energetico e la scarsità di dati di alta qualità potrebbero rallentare la corsa.
Le intelligenze artificiali generative rappresentano il trionfo dell'approccio empirico. Abbiamo costruito macchine che deducono le regole del mondo osservando dati, passando dalla semplice predizione statistica al sofisticato ragionamento via Transformer e Chain of Thought. Non sono coscienti, ma sono specchi potenti della conoscenza umana. Comprenderne il funzionamento reale è essenziale per navigare il futuro che stanno plasmando.
Di Alex (del 24/01/2026 @ 07:00:00, in Storia Moderna, letto 514 volte)
Clicca per ingrandire l'immagine
La Basilica di San Pietro rappresenta il cuore della cristianità e uno dei capolavori architettonici più straordinari al mondo. Visitarla significa immergersi in secoli di storia, arte e spiritualità, ammirando opere di geni come Michelangelo, Bernini e Bramante. LEGGI TUTTO L'ARTICOLO
Storia e architettura della Basilica
La Basilica di San Pietro sorge sul luogo dove, secondo la tradizione, fu sepolto l'apostolo Pietro dopo il suo martirio nel 64 d.C. La costruzione della basilica attuale iniziò nel 1506 sotto Papa Giulio II, sostituendo l'antica basilica costantiniana del IV secolo.
Il progetto coinvolse i più grandi architetti del Rinascimento. Bramante concepì la pianta centrale, Michelangelo progettò la maestosa cupola che domina il profilo di Roma, e Carlo Maderno realizzò la navata e la facciata monumentale. Gian Lorenzo Bernini completò l'opera con il colonnato che abbraccia Piazza San Pietro.
La basilica è la chiesa più grande del mondo, con una superficie di 15.160 metri quadrati e una capacità di oltre 60.000 persone. La cupola raggiunge i 136 metri di altezza, dominando lo skyline romano e offrendo una vista panoramica mozzafiato sulla città.
Orari di apertura e giorni di chiusura
La Basilica di San Pietro è aperta tutti i giorni con orari che variano a seconda della stagione. Nel periodo estivo, dal 1° aprile al 30 settembre, l'apertura è dalle 7:00 alle 19:10. Nel periodo invernale, dal 1° ottobre al 31 marzo, l'orario di chiusura anticipato è alle 18:30.
È importante considerare che gli orari possono subire variazioni durante le festività religiose e nel corso dell'Anno Giubilare. Durante le celebrazioni papali principali come Natale e Pasqua, l'accesso può essere limitato per la partecipazione alle funzioni liturgiche.
Le Sante Messe si tengono quotidianamente nei giorni feriali alle 7:00, 7:30, 8:00, 8:30, 9:00, 10:00, 11:00, 12:00 e 17:00. La domenica e i giorni festivi, l'accesso turistico può essere ristretto per consentire lo svolgimento delle celebrazioni religiose.
Ingresso gratuito e prenotazione consigliata
L'ingresso alla Basilica di San Pietro è completamente gratuito. Non è obbligatorio prenotare per visitare la basilica, ma la prenotazione online è fortemente consigliata, specialmente durante l'alta stagione turistica da aprile a settembre.
Senza prenotazione, i visitatori devono affrontare code che possono durare da una a due ore, soprattutto in estate e nei fine settimana. I controlli di sicurezza sono obbligatori per tutti i visitatori e costituiscono il principale motivo di attesa.
La prenotazione online tramite il sito ufficiale www.basilicasanpietro.va permette di scegliere un orario specifico di ingresso e include l'audioguida digitale. Il costo della prenotazione copre il servizio di ingresso prioritario e l'audioguida, ma non l'ingresso stesso che rimane gratuito.
Come acquistare i biglietti e le prenotazioni
Per prenotare l'ingresso alla Basilica di San Pietro, il sito ufficiale è www.basilicasanpietro.va dove è possibile selezionare data e orario preferiti. La prenotazione online include automaticamente l'audioguida digitale disponibile in 11 lingue: italiano, inglese, francese, spagnolo, tedesco, russo, giapponese, coreano, polacco, portoghese e cinese.
I visitatori che desiderano salire sulla cupola devono acquistare un biglietto separato. Il costo è di circa 10 euro per l'accesso con ascensore fino alla terrazza (seguiti da 320 gradini) oppure 8 euro per la salita completa tramite 551 gradini. I biglietti per la cupola tendono ad esaurirsi con settimane di anticipo nei periodi di punta.
Le visite guidate con le guide ufficiali della Fabbrica di San Pietro possono essere prenotate presso il Desk Visite situato nell'Area Accoglienza della Basilica. Queste visite si effettuano dal lunedì al sabato dalle 9:30 alle 17:30, e la domenica dalle 13:30 alle 15:30.
Per i gruppi composti da più di 4 visitatori è obbligatoria la registrazione al costo di 1,50 euro per persona, che include una radioguida per ciascun partecipante. Il numero massimo consentito per i gruppi è di 30 visitatori più la guida.
Le opere d'arte imperdibili
La Pietà di Michelangelo, realizzata quando l'artista aveva solo 24 anni, è custodita nella prima cappella a destra dell'ingresso. Questa scultura in marmo rappresenta la Vergine Maria che tiene in grembo il corpo di Cristo ed è considerata uno dei massimi capolavori della storia dell'arte.
Il Baldacchino di San Pietro, opera monumentale di Gian Lorenzo Bernini, si erge al centro della basilica sopra l'altare papale. Alto 29 metri, questo capolavoro barocco in bronzo dorato segna il luogo tradizionale della tomba di San Pietro.
La Cattedra di San Pietro, anch'essa opera di Bernini, si trova nell'abside della basilica. Questa straordinaria composizione barocca in bronzo dorato, marmi policromi e stucchi rappresenta il trono dell'apostolo Pietro ed è illuminata dalla vetrata con la colomba dello Spirito Santo.
La cupola di Michelangelo rappresenta il culmine dell'architettura rinascimentale. I mosaici interni raffigurano Cristo, la Vergine, gli apostoli e i santi. La lanterna sommitale permette alla luce di filtrare creando effetti scenografici straordinari.
La salita alla cupola
Salire sulla cupola di San Pietro è un'esperienza imperdibile che offre una vista panoramica a 360 gradi su Roma. I visitatori possono scegliere se utilizzare l'ascensore per raggiungere la terrazza (e poi affrontare 320 gradini) oppure salire completamente a piedi percorrendo tutti i 551 gradini.
Durante la salita, i visitatori possono ammirare da vicino i mosaici interni della cupola e osservare l'interno della basilica dal livello superiore, un punto di vista privilegiato che permette di apprezzare le dimensioni monumentali dell'edificio.
Dalla sommità della cupola, a 136 metri di altezza, si gode una vista spettacolare su Piazza San Pietro, i Giardini Vaticani, Castel Sant'Angelo e i tetti del centro storico di Roma fino ai colli circostanti. Al livello della terrazza sono presenti un negozio di articoli religiosi e una caffetteria.
È importante considerare che la salita richiede un buono stato di forma fisica. La cupola non è accessibile alle sedie a rotelle e gli ultimi 320 gradini si sviluppano in spazi piuttosto angusti all'interno della struttura della cupola stessa.
Le Grotte Vaticane e la tomba di San Pietro
Le Grotte Vaticane si trovano sotto il pavimento della basilica, al livello dell'antica basilica costantiniana. Qui sono sepolti numerosi papi, tra cui Giovanni Paolo II (prima della beatificazione), Paolo VI, Giovanni Paolo I e Pio XII.
L'accesso alle Grotte è incluso nella visita standard della basilica e rappresenta un percorso storico e spirituale di grande suggestione. I visitatori camminano letteralmente tra le tombe papali, in un ambiente raccolto e reverenziale.
Ancora più profonda è la Necropoli degli Scavi, il cimitero romano del I-III secolo dove si trova la tomba attribuita a San Pietro. Questa area archeologica è visitabile solo con prenotazione speciale tramite l'Ufficio Scavi, con tour limitati a piccoli gruppi di massimo 12 persone.
Codice di abbigliamento e regole di comportamento
L'accesso alla Basilica di San Pietro è permesso solo ai visitatori con abbigliamento appropriato. È obbligatorio avere spalle e ginocchia coperte, quindi non sono ammessi pantaloncini, gonne corte o magliette senza maniche.
All'interno della basilica non è disponibile un servizio guardaroba, quindi è consigliabile viaggiare leggeri portando solo piccoli zaini o borse personali. I passeggini devono essere depositati nell'apposito deposito situato nel portico della basilica.
È richiesto un comportamento rispettoso e silenzioso, considerando che la basilica è innanzitutto un luogo di culto. Le fotografie sono consentite senza flash, ma durante le celebrazioni liturgiche è richiesto di astenersi dallo scattare foto.
Riduzioni e ingressi gratuiti
I visitatori disabili con invalidità certificata superiore al 74% hanno diritto all'ingresso gratuito, con la gratuità estesa a un accompagnatore in caso di non autosufficienza. È necessario presentare la documentazione che attesta il grado di invalidità o la Carta Europea di Disabilità.
I bambini sotto i 6 anni entrano gratuitamente senza necessità di prenotazione. Per i giovani tra 6 e 18 anni sono previste riduzioni sul costo della prenotazione online e dei biglietti per la cupola.
Giornalisti muniti di tessera professionale e membri ICOM (International Council of Museums) possono accedere gratuitamente presentando la documentazione appropriata.
Quando visitare: i momenti migliori
Il momento migliore per visitare la Basilica di San Pietro è la mattina presto, all'apertura delle porte alle 7:00, fino alle 9:00. In questa fascia oraria la basilica è molto meno affollata e l'esperienza risulta più intima e contemplativa.
Il martedì è generalmente il giorno meno affollato della settimana. Il mercoledì mattina può essere un buon momento perché molti turisti si radunano in Piazza San Pietro per l'udienza papale, lasciando la basilica più libera.
I fine settimana, specialmente il sabato, sono i giorni più affollati. La domenica è leggermente meno congestionata del sabato, ma le celebrazioni liturgiche possono limitare l'accesso turistico in alcuni orari.
Da novembre a marzo è la bassa stagione turistica, con meno visitatori e prezzi degli alloggi più convenienti. Tuttavia, la basilica rimane affascinante e accessibile tutto l'anno.
Come raggiungere la Basilica di San Pietro
Il modo più semplice per raggiungere la Basilica di San Pietro è utilizzare la Linea A della metropolitana di Roma, scendendo alla fermata Ottaviano-San Pietro. Da qui, una piacevole passeggiata di circa 10 minuti attraverso Via Ottaviano e Via di Porta Angelica conduce a Piazza San Pietro.
In alternativa, numerose linee di autobus servono la zona del Vaticano: le linee 64, 40 e 62 fermano in prossimità di Piazza San Pietro. Per chi preferisce il tram, la linea 19 ferma a Piazza del Risorgimento.
Chi arriva in taxi può farsi lasciare in Via della Conciliazione, il maestoso viale che conduce direttamente alla piazza. Non è consigliabile raggiungere il Vaticano in auto privata a causa della difficoltà di trovare parcheggio nella zona.
Tour combinati e biglietti combo
Molti visitatori scelgono di combinare la visita alla Basilica di San Pietro con i Musei Vaticani e la Cappella Sistina. Alcuni tour guidati offrono un accesso privilegiato che permette di entrare nella basilica direttamente dalla Cappella Sistina attraverso un passaggio interno riservato.
Questo collegamento, conosciuto come Scala del Sacramento, fa risparmiare circa 20 minuti di cammino e permette di evitare le lunghe code all'ingresso principale della basilica. Tuttavia, questo passaggio rimane una concessione del Vaticano e può essere chiuso per decisioni della direzione o spostamenti del Santo Padre.
I biglietti combo che includono Basilica, Musei Vaticani, Cappella Sistina e talvolta anche Castel Sant'Angelo offrono un risparmio economico e organizzativo per chi desidera esplorare approfonditamente il patrimonio artistico vaticano.
Audioguide e visite guidate
L'audioguida digitale è inclusa nella prenotazione online tramite il sito ufficiale e copre 27 opere d'arte e punti di riferimento della basilica. È disponibile in 11 lingue e permette di esplorare al proprio ritmo, con spiegazioni dettagliate di ogni capolavoro.
Le audioguide possono anche essere noleggiate separatamente presso l'Area Accoglienza della Basilica per chi non ha effettuato la prenotazione online. Questo strumento è particolarmente utile per orientarsi nell'immenso spazio della basilica e non perdere le opere più significative.
Le visite guidate con guide esperte offrono un'esperienza più approfondita, con spiegazioni sul contesto storico, artistico e spirituale della basilica. Le guide ufficiali della Fabbrica di San Pietro sono formate specificamente per illustrare i tesori della basilica con competenza e professionalità.
Esperienze speciali: Pétros ení e il Museo del Tesoro
Pétros ení - Saint Peter's Digital Experience è una mostra multimediale immersiva situata nelle Sale Ottagone che intreccia spiritualità, arte e tecnologia. Questo percorso innovativo racconta la storia dell'apostolo Pietro e dell'evoluzione della Basilica attraverso installazioni interattive ed esperienze virtuali.
Il Museo del Tesoro della Basilica di San Pietro, recentemente rinnovato, espone opere sacre, arredi liturgici e tesori artistici di inestimabile valore. Il percorso museale valorizza ogni dettaglio offrendo un'esperienza storica e spirituale che completa la visita alla basilica.
Durante i mesi estivi, da aprile a ottobre, vengono organizzate visite speciali serali che permettono di vivere la basilica in un'atmosfera particolarmente suggestiva, con illuminazioni speciali che esaltano la bellezza architettonica e artistica.
Consigli pratici per la visita
Pianifica almeno 1-2 ore per una visita approfondita della basilica. Se desideri salire sulla cupola, aggiungi altri 45-60 minuti. Considera tempo extra per eventuali code ai controlli di sicurezza, specialmente nei periodi di alta affluenza.
Porta con te un documento d'identità, che potrebbe essere richiesto per l'accesso o per usufruire di riduzioni. Assicurati che il tuo smartphone o tablet sia carico se utilizzi l'audioguida digitale.
Indossa scarpe comode, considerando che la basilica è immensa e la salita alla cupola richiede un buon livello di forma fisica. Porta una bottiglia d'acqua, specialmente in estate, anche se all'interno della basilica sono presenti fontanelle.
Verifica sempre il calendario vaticano prima della visita per accertarti che non ci siano celebrazioni papali o eventi speciali che potrebbero modificare gli orari di accesso turistico o chiudere temporaneamente alcune aree.
Visitare la Basilica di San Pietro è un'esperienza che va oltre il semplice turismo: è un viaggio attraverso duemila anni di storia, fede e arte. Pianificando attentamente la visita, prenotando in anticipo e scegliendo i momenti meno affollati, potrai vivere appieno la grandiosità e la spiritualità di questo luogo straordinario, cuore pulsante della cristianità e patrimonio dell'umanità.
Di Alex (del 23/01/2026 @ 17:00:00, in Storia Antico Egitto, letto 474 volte)
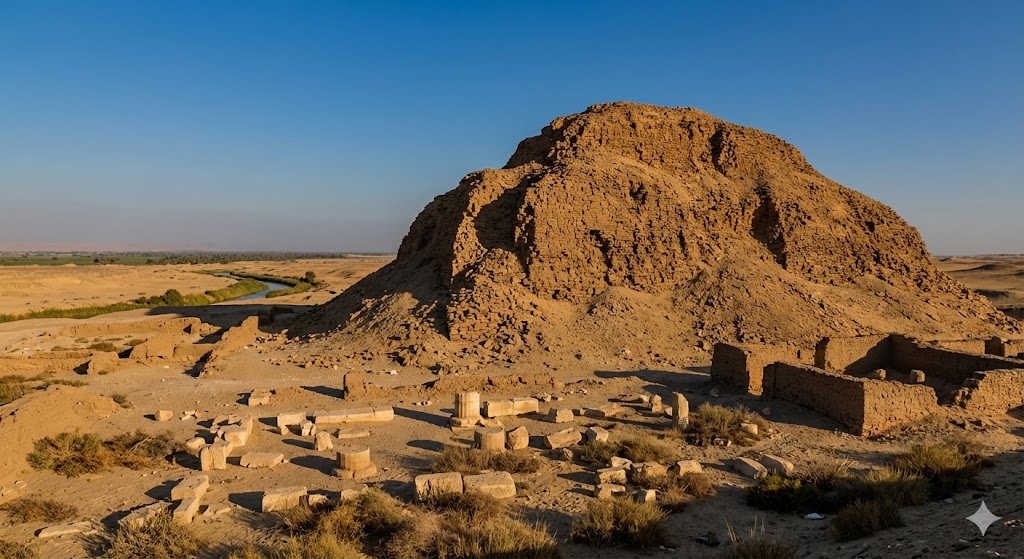
Vista delle rovine della piramide di Hawara con il deserto circostante
La piramide di Amenemhet III a Hawara custodisce una delle più straordinarie realizzazioni ingegneristiche dell'antico Egitto: una camera sepolcrale monolitica in quarzite di 110 tonnellate. Questo capolavoro di scavo e trasporto doveva proteggere il sarcofago reale da infiltrazioni e ladri. LEGGI TUTTO L'ARTICOLO
Amenemhet III e l'apogeo del Medio Regno
Amenemhet III, sesto sovrano della XII dinastia, regnò sull'Egitto per circa 45 anni tra il 1844 e il 1797 a.C., un periodo considerato l'apogeo del Medio Regno egizio. Figlio di Sesostri III, con il quale condivise una coreggenza di tre anni, Amenemhet III ereditò un regno stabile e prospero che governò con saggezza portandolo al massimo splendore.
Il suo regno fu caratterizzato da pace e straordinario sviluppo commerciale, con scambi documentati con Biblo e Ugarit nel Levante e probabili contatti con Creta minoica. Le iscrizioni nelle cave di pietra testimoniano l'intensa attività estrattiva che alimentò il grandioso programma edilizio del sovrano.
Amenemhet III si fece costruire non una ma due piramidi, circostanza insolita che continua a interrogare gli egittologi. La prima a Dashur, soprannominata "Piramide Nera" per il basalto scuro del nucleo, fu abbandonata dopo quindici anni di costruzione a causa di problemi strutturali legati all'instabilità del terreno. La seconda a Hawara divenne la sua tomba definitiva.
La posizione strategica nel Fayyum
Hawara si trova nel Fayyum sudorientale, una regione particolarmente cara ad Amenemhet III che vi condusse importanti opere idrauliche per bonificare terre coltivabili. Il faraone probabilmente trasferì la propria residenza da Ity Tawy (el-Lisht) a Shedet, l'antica capitale del Fayyum, da dove esercitò il potere governativo.
La scelta di Hawara per la seconda piramide non fu casuale. Situata a soli 9 chilometri a sud-est della città di Fayyum, la posizione permetteva al sovrano di essere sepolto vicino alla regione che aveva contribuito a sviluppare e che rappresentava il culmine della sua opera civilizzatrice.
Il sito dista circa 60 chilometri a sud-ovest del Cairo e si trova in prossimità del canale Bahr Yusuf, le cui acque oggi allagano l'ingresso della piramide a una profondità di sei metri, rendendo impossibile l'accesso alle camere interne senza attrezzature specializzate per immersioni.
Architettura e costruzione della piramide
La piramide di Hawara fu costruita interamente in mattoni di fango, tecnica costruttiva che segnava un ritorno a materiali tradizionali dopo l'epoca delle grandi piramidi in pietra dell'Antico Regno. In origine misurava 58 metri di altezza con lati di circa 105 metri, dimensioni che la rendono l'ultima grande piramide costruita in Egitto.
Il nucleo di mattoni era originariamente rivestito con lastre di calcare bianco che conferivano alla struttura l'aspetto splendente tipico delle piramidi monumentali. Questo rivestimento fu quasi interamente asportato nel corso dei secoli, utilizzato come materiale da costruzione per edifici del periodo romano e islamico.
Oggi le rovine della piramide raggiungono a malapena i 20 metri di altezza, ridotte a un gigantesco cumulo di milioni di mattoni erosi dal tempo e dagli elementi. La degradazione è stata accelerata dalle infiltrazioni d'acqua provenienti dal vicino canale e dalle spoliazioni sistematiche che hanno privato la struttura dei suoi elementi protettivi.
Nonostante l'aspetto rovinato, la piramide testimonia l'ingegneria sofisticata del Medio Regno, particolarmente evidente nel complesso sistema di sicurezza interno progettato per scoraggiare i ladri di tombe.
La camera monolitica in quarzite: capolavoro ingegneristico
Il vero tesoro della piramide di Hawara risiede nella camera sepolcrale, un capolavoro assoluto di ingegneria egiziana. Questa camera fu scavata da un unico blocco monolitico di quarzite del peso stimato di 110 tonnellate secondo le misurazioni di William Flinders Petrie, l'archeologo britannico che esplorò la struttura nel 1889.
La quarzite è una pietra estremamente dura e difficile da lavorare, scelta specificamente per la sua resistenza alle infiltrazioni d'acqua e agli strumenti dei ladri. Scavare una camera all'interno di un blocco così massiccio richiese tecniche di precisione straordinarie, utilizzando probabilmente cunei di legno inumiditi che si espandevano fratturando la pietra lungo linee predeterminate, e abrasivi come sabbia di quarzo per levigare le superfici interne.
La camera monolitica doveva contenere il sarcofago reale, anch'esso realizzato in quarzite, offrendo una doppia protezione al corpo del faraone. Un corso di mattoni fu posto sopra la camera per innalzare il soffitto, quindi l'intera struttura venne coperta con tre enormi lastre di quarzite, ciascuna del peso stimato di 45 tonnellate.
Sopra queste lastre furono aggiunte due camere di soccorso, spazi vuoti progettati per assorbire e redistribuire il peso sovrastante proteggendo la camera sepolcrale dalla pressione. Il sistema fu completato con lastre di calcare da 50 tonnellate disposte a formare un tetto a doppio spiovente, sormontato da un enorme arco di mattoni spesso quasi un metro costruito per sostenere il nucleo della piramide.
Il trasporto delle masse di quarzite
Il trasporto di blocchi di quarzite di queste dimensioni rappresenta un'impresa logistica straordinaria che continua a stupire gli ingegneri moderni. La quarzite utilizzata per la camera sepolcrale proviene probabilmente dalle cave di Gebel el-Ahmar (Montagna Rossa) vicino al Cairo o da Assuan, distanti centinaia di chilometri da Hawara.
Il trasporto avveniva via fluviale durante l'inondazione annuale del Nilo, quando il livello dell'acqua permetteva di utilizzare chiatte di legno di dimensioni eccezionali capaci di sostenere carichi di oltre 100 tonnellate. Queste imbarcazioni erano trainate da squadre di rematori e da uomini che le tiravano dalla riva utilizzando funi.
Una volta raggiunto il cantiere, i blocchi dovevano essere trasportati via terra utilizzando slitte di legno lubrificate con acqua o olio, trascinate da centinaia di operai. Rampe inclinate permettevano di posizionare i massi all'altezza desiderata, dove venivano manovrati utilizzando leve, rulli e probabilmente sistemi di contrappesi.
La precisione con cui questi enormi blocchi furono posizionati dimostra una padronanza eccezionale della meccanica e della geometria. Gli architetti egizi dovevano calcolare con esattezza pesi, forze, angoli e resistenze dei materiali per evitare collassi durante e dopo la costruzione.
Il sistema di sicurezza labirintico
L'accesso alla camera sepolcrale era protetto da un sofisticato sistema di sicurezza progettato per ingannare e scoraggiare i ladri di tombe. Dall'ingresso principale situato sul lato sud della piramide, un passaggio inclinato con gradini scendeva verso una piccola stanza, seguita da un breve corridoio orizzontale.
Nel soffitto di questo corridoio era nascosta una botola scorrevole a scomparsa del peso di 20 tonnellate. Se un ladro fosse riuscito a trovarla e aprirla, si sarebbe trovato di fronte a due passaggi: uno vuoto ad angolo retto rispetto al passaggio sottostante chiuso da porte di legno, e uno parallelo accuratamente riempito di fango e blocchi di pietra.
Il ladro avrebbe naturalmente supposto che il passaggio riempito nascondesse l'ingresso alla camera funeraria e avrebbe perso tempo prezioso a rimuovere il riempimento, aumentando la probabilità di essere scoperto dai guardiani della piramide. In realtà, l'accesso corretto richiedeva una conoscenza segreta del percorso autentico attraverso il labirinto di corridoi falsi.
Nonostante queste elaborate precauzioni, i ladri riuscirono eventualmente a penetrare nella camera sepolcrale, probabilmente attraverso un'apertura praticata nel soffitto. Saccheggiarono il corredo funerario e bruciarono i mobili, lasciando vuoto il grande sarcofago di quarzite che Petrie trovò nel 1889.
Il leggendario Labirinto di Hawara
Adiacente alla piramide sorgeva un immenso tempio funerario che gli autori classici identificarono con il mitologico Labirinto egizio. Erodoto, che visitò l'Egitto nel V secolo a.C., descrisse questo complesso come superiore anche alle piramidi di Giza, con migliaia di stanze disposte su due livelli, metà sotterranee e metà in superficie.
Secondo Erodoto, il Labirinto conteneva dodici cortili coperti con porte rivolte una verso nord e una verso sud, circondati da un muro perimetrale continuo. Il complesso comprendeva circa 3.000 stanze: 1.500 sotterranee destinate alle sepolture e 1.500 in superficie per funzioni cerimoniali e amministrative.
Strabone e Plinio il Vecchio confermarono l'esistenza e la magnificenza di questo edificio, che Manetone attribuì esplicitamente ad Amenemhet III come propria tomba monumentale. Il tempio si estendeva su circa 28.000 metri quadrati, rendendolo uno dei più vasti complessi religiosi mai costruiti nell'antico Egitto.
Purtroppo del Labirinto oggi rimangono solo scarsissime tracce: frammenti di muri, porzioni di fregi in calcare e basamenti di colonne. La demolizione sistematica iniziò probabilmente già durante il regno di Tolomeo II, quando enormi quantità di pietre del Medio Regno furono rimosse da Hawara per alimentare il programma edilizio tolemaico nella vicina Arsinoë (Crocodilopolis, moderna Medinet el-Fayum).
Gli scavi di Petrie e le scoperte
I primi scavi scientifici ad Hawara furono condotti da Karl Lepsius nel 1843, ma fu William Flinders Petrie a esplorare sistematicamente il sito nel 1888-1889, entrando per primo nella camera sepolcrale della piramide e documentando la struttura interna.
Petrie scoprì che l'ingresso era completamente allagato dall'acqua del canale Bahr Yusuf, che scorre su due lati del sito passando a soli 30 metri dalla piramide. Questa condizione persiste tuttora, rendendo estremamente difficoltoso l'accesso e lo studio delle camere interne.
A nord della piramide, Petrie scoprì una vasta necropoli di epoca romano-egiziana dove rinvenne 146 ritratti funerari dipinti su tavole di legno applicate alle mummie: i celebri "ritratti del Fayyum", tra i pochissimi esempi sopravvissuti di ritratti dipinti dell'antichità classica, oggi conservati in musei di tutto il mondo.
Tra i reperti più significativi scoperti da Petrie figurano papiri del I e II secolo d.C., tra cui un grande rotolo contenente parti dei libri I e II dell'Iliade, noto come "Hawara Homer" e conservato nella Bodleian Library di Oxford. Questi ritrovamenti testimoniano la continuità di utilizzo del sito come necropoli per oltre duemila anni.
Il Pyramidion di Amenemhet III
Il pyramidion, la pietra piramidale che coronava la sommità della piramide di Dashur (non quella di Hawara), fu scoperto nel 1900 semisepolto dai detriti sul lato orientale della piramide abbandonata. Alto 1,3 metri e realizzato in diorite grigia finemente levigata, questo manufatto è oggi esposto al Museo Egizio del Cairo.
Il pyramidion è decorato con iscrizioni geroglifiche che invocano la protezione di Horus per la piramide e il suo occupante reale. Sebbene questo pyramidion appartenga alla piramide di Dashur piuttosto che a quella di Hawara, rappresenta l'unico esempio sopravvissuto che ci permette di immaginare come apparivano le sommità delle piramidi del Medio Regno.
Significato storico e eredità
La piramide di Hawara rappresenta l'ultimo grande monumento funerario dell'era faraonica classica. Dopo Amenemhet III, le piramidi costruite furono significativamente più piccole e di qualità costruttiva inferiore, segnando la fine di una tradizione millenaria di architettura monumentale.
Il complesso di Hawara dimostra il livello straordinario raggiunto dall'ingegneria egizia del Medio Regno nel lavorare materiali durissimi come la quarzite, nel trasportare masse enormi su grandi distanze e nel concepire sofisticati sistemi di sicurezza. La camera monolitica rimane uno dei massimi capolavori tecnici dell'antica civiltà egizia.
Il sito testimonia anche la continuità culturale dell'Egitto: utilizzato continuativamente come necropoli dall'epoca faraonica attraverso il periodo tolemaico fino all'era romana, Hawara documenta duemila anni di pratiche funerarie e credenze nell'aldilà che attraversano dinastie e conquiste straniere.
La piramide di Amenemhet III a Hawara, con la sua camera monolitica in quarzite di 110 tonnellate e il perduto Labirinto leggendario, rappresenta il culmine dell'ingegneria funeraria egizia. Nonostante oggi rimangano solo rovine erose e il sito sia parzialmente sommerso, Hawara continua a testimoniare l'audacia tecnica e la profonda spiritualità di una civiltà che sfidò i limiti del possibile per garantire l'immortalità ai propri sovrani.
Sciame di piccoli robot che collaborano in formazione coordinata
La robotica dello sciame rappresenta una rivoluzione nell'automazione: centinaia di robot semplici che collaborano come formiche o api per compiere task complessi senza controllo centralizzato. Questa tecnologia trova applicazioni nel soccorso, esplorazione spaziale e agricoltura di precisione. LEGGI TUTTO L'ARTICOLO
Il principio dell'intelligenza dello sciame
La robotica dello sciame trae ispirazione diretta dai comportamenti osservati in natura: colonie di formiche che costruiscono ponti viventi con i propri corpi, stormi di uccelli che si muovono in formazioni sincronizzate perfette, o sciami di api che collaborano per proteggere l'alveare. Questi organismi sociali dimostrano che intelligenza collettiva complessa può emergere da individui relativamente semplici che seguono regole locali basilari.
A differenza dei robot tradizionali controllati da un'unità centrale, ogni robot di uno sciame opera autonomamente processando informazioni dall'ambiente circostante e comunicando con i robot vicini. Non esiste un "comandante" che impartisce ordini: il comportamento complesso emerge spontaneamente dall'interazione di molti agenti semplici che seguono protocolli decentralizzati.
Questo approccio decentralizzato conferisce allo sciame proprietà straordinarie: robustezza ai guasti individuali, scalabilità quasi illimitata e adattabilità dinamica alle condizioni ambientali. Se un singolo robot si guasta, lo sciame continua a funzionare adattando la propria configurazione. Se servono più robot per un compito, è sufficiente aggiungerne altri senza riprogrammare l'intero sistema.
Architettura tecnica e comunicazione
I robot che compongono uno sciame sono tipicamente unità relativamente semplici ed economiche, dotate di sensori essenziali come telecamere, lidar, sensori di prossimità e accelerometri. La semplicità individuale è una scelta strategica: consente di produrre unità a basso costo e di schierare sciami composti da decine o centinaia di robot.
La comunicazione tra i membri dello sciame avviene attraverso protocolli wireless dedicati che devono essere estremamente efficienti. I robot scambiano informazioni su posizione, stato operativo, rilevamenti ambientali e intenzioni di movimento. Questi protocolli devono funzionare anche in condizioni di banda limitata o interferenze elettromagnetiche.
Recenti sviluppi hanno introdotto strategie di federated learning basate sul deep reinforcement learning, permettendo agli sciami di apprendere collettivamente da esperienze distribuite senza bisogno di trasmettere enormi quantità di dati a un server centrale. Questo approccio innovativo consente agli sciami di operare efficacemente in ambienti sotterranei, sottomarini o ad alta radiazione dove la comunicazione con l'esterno è limitata.
I sistemi di controllo decentralizzato utilizzano algoritmi di consenso distribuito che permettono allo sciame di prendere decisioni collettive senza votazioni esplicite. Attraverso iterazioni ripetute di comunicazione locale, i robot convergono verso comportamenti coordinati emergenti come formazioni geometriche, pattern di copertura spaziale o strategie di esplorazione ottimizzate.
Applicazioni nel soccorso e gestione disastri
Gli sciami robotici stanno trasformando le operazioni di soccorso in scenari di disastro dove l'ambiente è imprevedibile e pericoloso. Durante terremoti, inondazioni o incidenti industriali, gruppi di robot piccoli e agili possono essere rapidamente dispiegati per cercare sopravvissuti e valutare i danni strutturali.
La natura decentralizzata degli sciami li rende ideali per esplorare edifici crollati o zone contaminate. I robot possono dividersi automaticamente per coprire aree vaste, comunicando le scoperte ai compagni e concentrando le risorse dove vengono rilevati segni di vita. Se alcuni robot vengono danneggiati o perdono connettività, gli altri adattano autonomamente la strategia di ricerca.
Sciami di droni possono identificare focolai di incendi boschivi misurando temperatura e concentrazione di fumo nell'atmosfera, fornendo ai vigili del fuoco mappe in tempo reale della propagazione delle fiamme. In ambienti urbani e industriali, sciami volanti monitorano livelli di inquinamento atmosferico, identificando sorgenti di emissioni tossiche e guidando le squadre di emergenza verso le zone più critiche.
Le informazioni raccolte dai robot vengono aggregate automaticamente creando mappe tridimensionali dettagliate dell'area disastrata. Questi dati permettono ai soccorritori umani di prendere decisioni più rapide e sicure, riducendo l'esposizione al rischio e accelerando le operazioni di salvataggio.
Esplorazione spaziale e costruzione extraterrestre
Gli sciami robotici rappresentano una soluzione ideale per l'esplorazione di superfici planetarie e la costruzione di infrastrutture spaziali. La loro robustezza intrinseca e tolleranza ai guasti li rendono perfetti per navigare ambienti extraterrestri imprevedibili e ostili come le superfici di Marte, della Luna o di asteroidi.
Lavorando in concerto, questi robot possono efficientemente svolgere compiti come la costruzione di habitat, l'estrazione di risorse minerarie e la raccolta di dati scientifici. Lo sciame può autonomamente organizzarsi per scavare regolite, trasportare materiali da costruzione, assemblare strutture modulari e mantenere operazioni continue anche durante le lunghe notti lunari o marziane.
La ridondanza è cruciale nello spazio dove riparazioni o sostituzioni sono impossibili. Se un robot fallisce, gli altri ridistribuiscono automaticamente i compiti senza interrompere la missione. Questa caratteristica aumenta drammaticamente le probabilità di successo delle missioni di lunga durata lontano dalla Terra.
Sciami di piccoli rover possono esplorare simultaneamente aree vaste, identificando siti geologici interessanti, caverne sotterranee potenzialmente abitabili o depositi di ghiaccio d'acqua essenziali per il sostentamento umano. La capacità di coprire rapidamente grandi territori accelera la fase esplorativa e riduce i tempi delle missioni.
Rivoluzione nell'agricoltura di precisione
L'agricoltura di precisione sta vivendo una trasformazione radicale grazie alla robotica dello sciame. Grandi estensioni agricole richiedono monitoraggio e gestione intensiva: gli sciami robotici offrono soluzioni scalabili ed economicamente sostenibili per affrontare questa sfida.
Sciami di robot terrestri che operano senza supervisione centralizzata possono coprire efficacemente campi estesi, monitorando la salute delle colture, identificando precocemente malattie o infestazioni parassitarie, ottimizzando pattern di semina e raccogliendo i prodotti agricoli al momento ottimale di maturazione.
I robot comunicano tra loro condividendo informazioni su condizioni del suolo, livelli di umidità e stato delle piante. Questa intelligenza distribuita permette allo sciame di adattare dinamicamente le proprie azioni: applicare irrigazione differenziata, distribuire fertilizzanti solo dove necessario, rimuovere erbacce in modo selettivo senza uso massiccio di erbicidi.
Questo approccio data-driven migliora significativamente la resa dei raccolti riducendo contemporaneamente l'uso di acqua, prodotti chimici e combustibili fossili. Studi recenti dimostrano che l'agricoltura rigenerativa basata su sciami robotici può aumentare la profittabilità di oltre 56 sterline per ettaro all'anno rispetto all'agricoltura meccanizzata convenzionale con operatori umani.
Droni equipaggiati con imaging iperspettrale sorvolano i campi monitorando la salute delle colture in tempo reale, generando mappe di fertilizzazione di precisione e sincronizzandosi con macchinari terrestri per irrigazione a tasso variabile. Questa orchestrazione multi-robot ottimizza l'uso delle risorse creando cicli agricoli più sostenibili.
Applicazioni industriali e logistiche
I centri di fulfillment e i magazzini automatizzati rappresentano la prima applicazione commerciale scalabile della robotica dello sciame. Aziende leader nell'e-commerce stanno implementando flotte di centinaia di robot mobili autonomi che collaborano per movimentare merci, ottimizzare lo stoccaggio e preparare ordini.
L'orchestrazione multi-robot basata su intelligenza artificiale permette di coordinare flotte enormi senza controllo centralizzato rigido. I robot negoziano tra loro percorsi ottimali, evitano collisioni dinamicamente e si riconfigurano per gestire picchi di domanda stagionali come il periodo natalizio.
Partnership tra provider di soluzioni logistiche e produttori di robot stanno spostando questa tecnologia da progetti pilota a deployments mainstream. L'integrazione di edge AI permette decisioni in tempo reale anche quando la connettività di rete è limitata o instabile.
Oltre alla logistica terrestre, sciami subacquei stanno trovando applicazione nell'ispezione di infrastrutture offshore come piattaforme petrolifere, parchi eolici marini e condutture sottomarine. Mini-veicoli autonomi sottomarini senza cavo collaborano per ispezionare strutture estese riducendo drasticamente tempi e costi rispetto ai metodi tradizionali basati su ROV teleguidati.
Applicazioni mediche e sanitarie
Nel settore sanitario, sciami di micro-robot stanno aprendo frontiere rivoluzionarie per procedure mediche minimamente invasive. Sciami di robot millimetrici potrebbero navigare attraverso il sistema circolatorio umano per somministrare farmaci direttamente in tessuti specifici, riducendo drasticamente effetti collaterali sistemici e migliorando l'efficacia terapeutica.
In chirurgia, sciami di micro-robot collaboranti potrebbero assistere i chirurghi eseguendo procedure estremamente precise in aree difficilmente accessibili con strumenti tradizionali. Questa tecnologia promette interventi meno invasivi, tempi di recupero ridotti e minori complicazioni post-operatorie.
Oltre alle applicazioni chirurgiche dirette, sciami di robot autonomi possono monitorare pazienti in ospedali o strutture assistenziali, contribuendo alla riabilitazione motoria, trasportando automaticamente medicinali e campioni biologici, o svolgendo operazioni di sanificazione ambientale durante emergenze epidemiche.
Sfide tecniche e direzioni future
Nonostante i progressi straordinari, la robotica dello sciame affronta ancora significative sfide tecniche. Il coordinamento di centinaia o migliaia di robot richiede protocolli di comunicazione estremamente robusti che devono funzionare in ambienti con interferenze, ostacoli fisici e limitazioni di banda.
La gestione energetica rappresenta un collo di bottiglia critico. Sciami operativi devono ottimizzare l'autonomia delle batterie individuali coordinando cicli di ricarica senza interrompere le operazioni collettive. Ricerche attuali esplorano sistemi di ricarica wireless distribuita e strategie di power sharing tra robot vicini.
L'addestramento di sciami attraverso tecniche di machine learning è computazionalmente intensivo. Tradizionalmente i comportamenti di sciame erano progettati manualmente, un processo costoso e dipendente dall'expertise del designer. Nuovi approcci basati su design automatico stanno emergendo: algoritmi evolutivi e reinforcement learning generano automaticamente comportamenti di sciame ottimizzati per task specifici.
Le considerazioni etiche e regolamentari stanno diventando sempre più pressanti, particolarmente riguardo l'impatto ecologico e sociale di sciami robotici autonomi. Quadri normativi devono bilanciare innovazione e sicurezza, definendo responsabilità legali quando sciami autonomi operano in spazi pubblici o interagiscono con umani.
Mercato e prospettive economiche
Il mercato globale della robotica dello sciame sta attraversando una crescita esplosiva. Nel 2025, il mercato è cresciuto da 1,11 miliardi di dollari a 1,46 miliardi di dollari, con un tasso di crescita annuale composto del 31,6%. Questa espansione è guidata dall'aumento dell'automazione industriale, investimenti massicci in ricerca e sviluppo, e crescente adozione in applicazioni difensive.
Il Nord America domina il mercato con una quota del 35,4%, beneficiando di un ecosistema tecnologico maturo supportato da finanziamenti governativi sostanziosi e collaborazioni tra industria e accademia. Agenzie difensive statunitensi e istituzioni di ricerca guidano investimenti significativi in applicazioni per sorveglianza, search and rescue e operazioni militari.
I piccoli player si differenziano concentrandosi su applicazioni specializzate o innovazioni tecnologiche di nicchia. Aziende come Hydromea (Svizzera) stanno sviluppando micro-AUV senza cavo per ispezioni subacquee, mentre Shield AI ha dimostrato capacità autonome avanzate con il software Hivemind per UAV militari.
La robotica dello sciame rappresenta un cambio di paradigma nell'automazione, spostando il focus da singoli robot sofisticati a collettività di agenti semplici che collaborano intelligentemente. Con applicazioni che spaziano dal soccorso in disastri all'esplorazione spaziale, dall'agricoltura sostenibile alla medicina di precisione, questa tecnologia sta ridefinendo i confini del possibile nell'interazione uomo-macchina e nella gestione di compiti complessi in ambienti imprevedibili.
Di Alex (del 23/01/2026 @ 13:00:00, in Parchi tematici, Musei sci-tech, letto 501 volte)
Treni illuminati di Stardust Racers che sfrecciano nel buio come comete
La genesi di Epic Universe
Universal Epic Universe rappresenta il terzo parco a tema di Universal Orlando Resort e l'investimento singolo più significativo nella storia di Comcast NBCUniversal nel settore dei parchi tematici. Il progetto, annunciato ufficialmente nell'agosto 2019, prevede un investimento stimato superiore ai 4,5 miliardi di dollari, cifra che ne fa uno dei parchi più costosi mai costruiti.
Il cantiere si estende su 300 ettari di terreno situato a sud dell'attuale Universal Orlando Resort, lungo il corridoio dell'International Drive. Questa posizione strategica permette al parco di essere visibile dalla principale arteria turistica di Orlando, garantendo massima esposizione e accessibilità per i milioni di visitatori che affollano la città ogni anno.
La costruzione iniziò nel 2020 ma fu quasi immediatamente sospesa a causa della pandemia COVID-19, che costrinse Universal a congelare temporaneamente l'ambizioso progetto per preservare liquidità. I lavori ripresero nel 2021 con rinnovata intensità, impiegando migliaia di operai in uno dei cantieri più imponenti del settore dell'intrattenimento.
L'apertura completa è avvenuta a maggio 2025. Epic Universe non solo aumenta drammaticamente la capacità ricettiva di Universal Orlando, ma segna l'ambizione dell'azienda di sfidare direttamente Disney World per il dominio del mercato turistico della Florida centrale.
Epic Universe introduce un cambio radicale di paradigma rispetto alla filosofia tradizionale dei parchi Universal, storicamente basati sul concetto di "studio cinematografico visitabile". Questo parco abbandona completamente l'idea del backlot hollywoodiano per abbracciare una struttura completamente nuova basata su mondi immersivi isolati.
Il layout del parco è organizzato attorno a un hub centrale chiamato Celestial Park, da cui si diramano portali verso quattro land tematiche completamente separate e isolate visivamente: How to Train Your Dragon - Isle of Berk, The Wizarding World of Harry Potter - Ministry of Magic, Super Nintendo World e Dark Universe basato sui mostri classici Universal.
Questa configurazione a hub-and-spoke garantisce che ogni land sia un universo ermetico dove l'immersione tematica è totale. Quando un visitatore attraversa il portale verso Isle of Berk, non vede né sente nulla che provenga da Super Nintendo World o dal Ministry of Magic. L'isolamento fisico e sensoriale crea esperienze tematiche di una purezza impossibile da raggiungere nei parchi tradizionali.
L'hub centrale stesso non è un semplice spazio di transito ma un'attrazione a sé stante con propri ristoranti, negozi e attrazioni, trasformando anche gli spostamenti tra le land in momenti di intrattenimento. Questo approccio massimizza l'utilizzo di ogni metro quadrato del parco, eliminando aree morte o puramente funzionali.
Celestial Park: astronomia e architettura
Celestial Park rappresenta il cuore letterale e metaforico di Epic Universe. Questo hub centrale di circa 12 ettari è tematizzato attorno all'esplorazione celeste e ai viaggi interstellari, con un'estetica che fonde art déco retro-futuristico e architettura ispirata agli osservatori astronomici del primo Novecento.
L'elemento iconico centrale è una sfera celeste monumentale circondata da fontane coreografiche dove giochi d'acqua, luci colorate e proiezioni video creano spettacoli sincronizzati che si ripetono durante tutta la giornata. Di notte, questo elemento diventa il palcoscenico per spettacoli multimediali che competono per spettacolarità con le proiezioni sul castello Disney.
L'uso dell'illuminazione architettonica è fondamentale nel design di Celestial Park. Invece di affidarsi a decorazioni statiche, Universal ha progettato l'intera area come una tela dinamica dove LED integrati nelle strutture architettoniche, nei percorsi pedonali e nei corpi idrici creano atmosfere che mutano radicalmente tra giorno e notte.
Questa filosofia del "parco che respira" trasforma Celestial Park in due esperienze completamente diverse a seconda dell'ora. Di giorno predomina una luminosa estetica diurna con elementi botanici e sculture kinetic art. Di notte, l'illuminazione programmabile trasforma lo spazio in un cosmo terrestre dove costellazioni artificiali si riflettono nelle acque tranquille dei laghetti decorativi.
Stardust Racers: il coaster oscuro
L'attrazione flagship di Celestial Park è Stardust Racers, un dual-launch racing coaster prodotto dal celebre costruttore tedesco Mack Rides. Questa montagna russa rappresenta una delle innovazioni tecnologiche più audaci nell'industria dei parchi tematici dell'ultima decade.
Il concetto alla base di Stardust Racers è radicalmente innovativo: creare un coaster che di notte diventa praticamente invisibile, con solo i treni illuminati visibili mentre sfrecciano attraverso l'oscurità come comete celesti. Questa visione ha richiesto soluzioni ingegneristiche senza precedenti nell'industria.
Il tracciato si estende per 1.524 metri con velocità massime che raggiungono circa 100 chilometri orari. Due tracciati paralleli permettono a due treni di gareggiare simultaneamente attraverso una serie di elementi spettacolari: airtime hills, curve paraboliche, inversioni e il signature element chiamato "Celestial Spin", un'elica avvolgente dove i due tracciati si intrecciano spiralando uno attorno all'altro.
La caratteristica più innovativa è l'assenza totale di illuminazione esterna lungo il percorso. Mentre praticamente ogni montagna russa notturna del mondo utilizza luci per illuminare i binari creando un effetto scenografico, Stardust Racers opera in oscurità completa. I binari, le strutture di supporto e l'intera infrastruttura del coaster sono progettati per rimanere invisibili di notte.
La rivoluzione dell'illuminazione on-board
La vera innovazione tecnologica di Stardust Racers risiede nel sistema di illuminazione integrato direttamente nello chassis dei treni. Ogni convoglio è equipaggiato con centinaia di LED programmabili distribuiti lungo l'intero profilo del veicolo: sotto il telaio, lungo i fianchi, sul muso anteriore e nella coda posteriore.
Questi LED non sono statici ma dinamicamente controllati da un sistema computerizzato che modifica colore, intensità e pattern luminosi in tempo reale basandosi su molteplici variabili: posizione del treno sul tracciato, velocità istantanea, accelerazione, forze G sperimentate dai passeggeri e persino la posizione relativa del treno competitore sull'altro binario.
Durante il lancio iniziale, i LED brillano di blu elettrico intensificandosi progressivamente mentre il treno accelera. Nelle curve ad alta velocità, onde di colore scorrono lungo il corpo del veicolo creando l'illusione di una scia luminosa. Durante il Celestial Spin, quando i due treni si intrecciano spiralando, i LED di entrambi i veicoli si sincronizzano creando pattern coreografici che trasformano l'elemento strutturale in una performance di light art cinetica.
Il sistema permette anche variazioni tematiche: durante eventi speciali o festività, i pattern luminosi possono essere riprogrammati per riflettere temi stagionali, trasformando Stardust Racers in un'attrazione che si reinventa visivamente senza modifiche fisiche.
Le sfide ingegneristiche dell'alimentazione on-board
Implementare un sistema di illuminazione così sofisticato su un veicolo da montagna russa che sperimenta forze G estreme, vibrazioni violente e cicli operativi continui presenta sfide tecniche formidabili che Mack Rides e Universal hanno dovuto risolvere con soluzioni ingegneristiche all'avanguardia.
Il sistema richiede alimentazione elettrica affidabile per l'intera durata del ciclo dell'attrazione, tipicamente 90-120 secondi. Le soluzioni tradizionali come batterie al litio standard non sono sufficientemente robuste per resistere alle accelerazioni e decelerazioni brusche, alle vibrazioni ad alta frequenza e alle forze laterali generate durante inversioni ed elementi ad alta velocità.
Mack Rides ha implementato un sistema ibrido basato su supercondensatori abbinati a batterie ad alta densità energetica specificamente rinforzate. I supercondensatori offrono capacità di scarica istantanea elevatissima necessaria per i picchi di illuminazione durante momenti spettacolari, mentre le batterie forniscono energia di base più stabile.
La ricarica avviene automaticamente durante la sosta in stazione attraverso contatti elettrici che si connettono allo chassis del treno. Il sistema deve ricaricare completamente i supercondensatori e le batterie durante i 30-60 secondi di carico e scarico passeggeri, richiedendo sistemi di ricarica rapida capaci di erogare potenze significative in finestre temporali ristrette.
L'illuminazione stessa è montata su supporti ammortizzati e isolati per proteggere i delicati componenti elettronici dalle sollecitazioni meccaniche. Le connessioni elettriche utilizzano connettori a molla rinforzati che mantengono il contatto elettrico perfetto anche durante inversioni a testa in giù, garantendo che l'illuminazione non abbia mai interruzioni durante il ciclo dell'attrazione.
Il futuro dell'intrattenimento tematico
Stardust Racers non è solo un'attrazione innovativa ma un proof-of-concept per la prossima generazione di parchi tematici. Dimostra come tecnologia, storytelling e design architettonico possano fondersi per creare esperienze che trascendono la tradizionale dicotomia tra attrazione meccanica e spettacolo scenografico.
Le tecnologie sviluppate per questa attrazione hanno applicazioni in numerosi altri settori: illuminazione dinamica integrata nei veicoli dei parchi divertimento, sistemi di ricarica rapida ad alta affidabilità, sistemi di controllo in tempo reale basati su sensori di movimento e posizione, e interfacce di programmazione che permettono agli artisti di creare coreografie luminose senza competenze ingegneristiche.
Universal Epic Universe nel suo complesso rappresenta un punto di svolta nell'industria dei parchi tematici globale. Con Stardust Racers come suo faro tecnologico, stabilisce nuovi standard per:
- Immersioni tematiche attraverso l'isolamento fisico completo delle aree tematiche
- Integrazione tecnologica che trasforma le infrastrutture meccaniche in mezzi di espressione artistica
- Sostenibilità operativa attraverso sistemi di illuminazione a basso consumo che creano effetti spettacolari
- Personalizzazione dell'esperienza attraverso tecnologia che risponde dinamicamente alle condizioni operative
- Accessibilità con attrazioni che offrono esperienze visive complete anche a chi non può salire fisicamente sui veicoli
Universal Epic Universe e Stardust Racers incarnano la visione del parco a tema del futuro: non più un insieme di attrazioni separate, ma un ecosistema integrato dove ogni elemento contribuisce a una narrazione coerente. Con l'apertura nel 2025, Orlando diventa non solo la capitale mondiale del divertimento, ma il laboratorio vivente delle esperienze immersive del XXI secolo.
Pagine:
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52 53 54 55 56 57 58 59 60 61 62 63 64 65 66 67 68 69 70 71 72 73 74 75 76 77 78 79 80 81 82 83 84 85 86 87 88 89 90 91 92 93 94 95 96 97 98 99 100 101 102 103 104 105 106 107 108 109 110 111 112 113 114 115 116 117 118 119 120 121 122 123 124 125 126 127 128 129 130 131 132 133 134 135 136 137 138 139 140 141 142 143 144 145 146 147 148 149 150 151 152 153 154 155 156 157 158 159 160 161 162 163 164 165 166 167 168 169 170 171 172 173 174 175 176 177 178 179 180 181 182 183 184 185 186 187 188 189 190 191 192 193 194 195 196 197 198 199 200 201 202 203 204 205 206 207 208 209 210 211 212 213 214 215 216 217 218 219 220 221 222 223 224 225 226 227 228 229 230 231 232 233 234 235 236 237 238 239 240 241 242 243 244 245 246 247 248 249 250 251 252 253 254 255 256 257 258 259 260 261 262 263 264 265 266 267 268 269 270 271 272 273 274 275 276 277 278 279 280 281 282 283 284 285 286 287 288 289 290 291 292 293 294 295 296 297 298 299 300 301 302 303 304 305 306 307 308 309 310 311 312 313 314 315 316 317 318 319 320 321 322 323 324 325 326 327 328 329 330 331 332 333 334 335 336 337 338 339 340 341 342 343 344 345 346 347 348 349 350 351 352 353 354 355 356 357 358 359 360 361 362 363 364 365 366 367 368 369 370 371 372 373 374 375 376 377 378 379 380 381 382 383 384 385 386 387 388 389 390 391 392 393 394 395 396 397 398 399 400 401 402 403 404 405 406 407 408 409 410 411 412 413 414 415 416 417 418 419 420 421 422 423 424 425 426 427 428 429 430 431 432 433 434 435 436 437 438 439 440 441 442 443 444 445 446 447 448 449 450 451 452 453 454 455 456 457 458 459 460 461 462 463 464 465 466 467 468 469 470 471 472 473 474 475 476 477 478 479 480 481 482 483 484 485 486 487 488 489 490 491 492 493 494 495 496 497 498 499 500 501 502 503 504 505 506 507 508 509 510 511 512 513 514 515 516 517 518 519 520 521 522 523 524 525 526 527 528 529 530 531 532 533 534 535 536 537 538 539 540 541 542 543 544 545 546 547 548 549 550 551 552 553 554 555 556 557 558 559 560 561