Robot bipedali autonomi nell'intralogistica pesante dei container
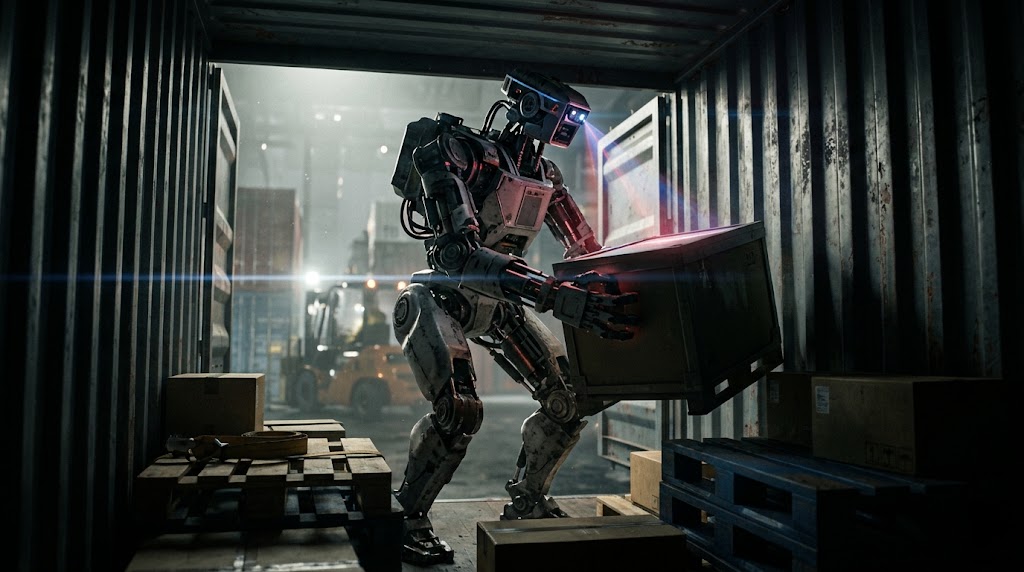
L'automazione dell'intralogistica merci compie un balzo epocale con l'ingresso nei magazzini di robot bipedali evoluti, capaci di manipolare colli pesanti ed eterogenei all'interno di container angusti grazie ad attuatori elettroidraulici e visione spaziale basata su intelligenza artificiale. LEGGI TUTTO L'ARTICOLO.
🎧 Ascolta questo articolo
Bonus Video
L'ultimo miglio dell'automazione logistica e i limiti dei sistemi cartesiani
I centri di smistamento merci globali e gli hub intermodali hanno raggiunto livelli di automazione quasi integrali per quanto riguarda lo stoccaggio verticale e la movimentazione su nastro, ma lo svuotamento dei container marittimi da venti e quaranta piedi ha costituito per decenni un collo di bottiglia irrisolto. L'interno di un container intermodale standard rappresenta un ambiente caotico e ostile per l'automazione tradizionale: le merci sfuse impilate all'origine subiscono scivolamenti e deformazioni strutturali durante il tragitto transoceanico, creando pareti di carico instabili e asimmetriche. I bracci robotici fissi e i portali cartesiani montati su guide risultano inadatti a penetrare in questi spazi stretti, privi di ventilazione e spesso soggetti a gradienti termici estremi. Questa fase operativa ha richiesto storicamente squadre di operatori umani sottoposti a sforzi biomeccanici usuranti, esposti a infortuni muscolo-scheletrici cronici derivanti dal sollevamento ripetuto di carichi fino a trenta chilogrammi.
Cinematica bipedale avanzata e attuatori a coppia elevata
La svolta tecnologica per il decennio compreso tra il 2027 e il 2036 si concretizza nell'introduzione industriale di robot bipedali antropomorfi specificamente progettati per l'intralogistica pesante. A differenza delle piattaforme su ruote, che necessitano di pavimentazioni lisce e rampe prive di dislivelli, una struttura bipedale con cinematica a dodici gradi di libertà nelle gambe è in grado di scavalcare pallet danneggiati, colli caduti e pianali inclinati, replicando l'impronta a terra e l'agilità del corpo umano. Questi umanoidi logistici integrano attuatori elettrici quasi-diretti a densità di coppia maggiorata o micro-sistemi elettroidraulici compatti nei giunti di anca e ginocchio, capaci di erogare picchi di forza istantanea sufficienti a sollevare, sostenere e ruotare pacchi da trentacinque chilogrammi senza perdere l'equilibrio. Algoritmi predittivi di controllo basati sul momento angolare del baricentro compensano in millisecondi le variazioni di carico dinamico che si verificano quando un collo viene staccato dalla pila.
Visione stereoscopica, reti neurali multimodali e pallettizzazione autonoma
L'autonomia operativa di queste macchine è resa possibile da sensori LiDAR a stato solido associati a matrici di telecamere RGB-D stereoscopiche integrate nella testa e nel busto del robot. I dati visivi vengono elaborati in tempo reale da modelli neurali addestrati su milioni di combinazioni di imballaggi, che stimano istantaneamente il centro di massa del singolo pacco, valutano l'integrità del cartone e identificano i punti di presa ottimali per gli effettori terminali a vuoto pneumatico o a dita polimeriche articolate. Una volta prelevato il carico, il robot calcola la traiettoria ottimale per uscire dal container e procedere alla pallettizzazione mista. Risolvendo in tempo reale complessi problemi di impacchettamento tridimensionale, l'algoritmo ordina i colli sul pallet in base a peso, rigidità geometrica e destinazione di scarico, garantendo una stabilità strutturale che previene rotture durante la successiva movimentazione con carrelli elevatori autonomi.
L'integrazione dei robot bipedali nell'intralogistica pesante non segna semplicemente l'ennesima accelerazione dell'automazione industriale, ma libera definitivamente il lavoro umano dai compiti più usuranti e pericolosi della catena di fornitura mondiale.