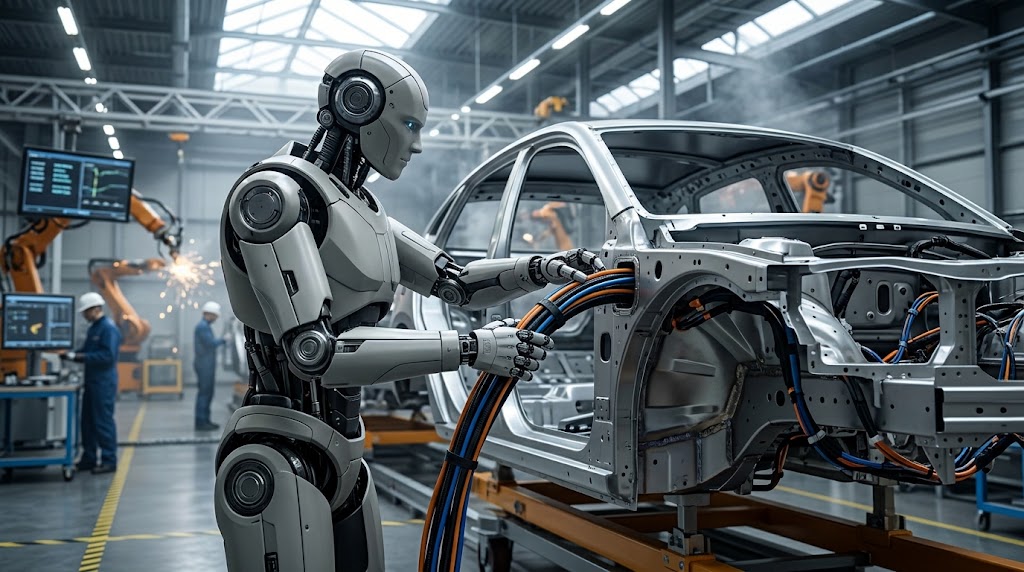
Robot bipedo con mani pluriarticolate che installa cablaggi flessibili in una scocca d'auto
L'ingresso dei robot umanoidi avanzati nelle linee automobilistiche e aerospaziali rivoluziona la manipolazione di cavi e guarnizioni deformabili mediante sensori tattili. LEGGI TUTTO L'ARTICOLO.
🎧 Ascolta questo articolo
Bonus Video
Il salto di paradigma oltre i robot cartesiani e scara tradizionali
Per decenni l'automazione industriale nelle fabbriche automobilistiche e nei poli aerospaziali si è basata su massicci bracci robotici cartesiani o articolati, rinchiusi all'interno di gabbie di sicurezza e programmati per compiti altamente ripetitivi su componenti rigidi, come la saldatura a punti delle lamiere e la verniciatura. Tuttavia, oltre il settanta per cento delle operazioni di assemblaggio finale richiede ancora manodopera umana per via della natura non strutturata degli spazi e della variabilità degli elementi. L'introduzione di piattaforme umanoidi bipedali, concepite per operare negli stessi corridoi e con gli stessi attrezzi progettati per l'ergonomia umana, segna una svolta epocale. Questi automi, dotati di attuatori rotativi ed elettromeccanici ad alta densità di coppia e sistemi di visione stereoscopica basati su reti neurali visuo-motorie, possono camminare su pavimentazioni industriali sconnesse, salire scalini di servizio e chinarsi all'interno dell'abitacolo delle vetture per installare componenti complessi.
La sfida della manipolazione di corpi deformabili lineari (DLO)
Uno dei traguardi ingegneristici più complessi affrontati dalla robotica umanoide riguarda la gestione dei cosiddetti Deformable Linear Objects (DLO), ossia fasci di cavi elettrici, tubi flessibili in gomma e guarnizioni di tenuta elastomeriche. A differenza di un ingranaggio d'acciaio o di un blocco motore a geometria immutabile, un fascio di cavi cambia forma in modo non lineare non appena viene afferrato o spostato nello spazio tridimensionale. Per consentire agli umanoidi di instradare i cavi lungo le carlinghe degli aeromobili o dentro le portiere delle automobili, i sistemi di presa hanno integrato polpastrelli polimerici provvisti di matrici tattili ottiche e piezoelettriche ad altissima risoluzione. Questi sensori misurano la distribuzione della pressione, il vettore di attrito e il micro-scorrimento cutaneo in tempo reale a frequenze di campionamento superiori a un kilohertz, permettendo all'intelligenza artificiale di calibrare la stretta senza lacerare l'isolante ed esercitando la forza corretta per l'innesto nei connettori.
Modelli di intelligenza fisica e collaborazione simbiotica
La vera transizione produttiva è abilitata dai grandi modelli di intelligenza fisica (Vision-Language-Action, VLA). Anzichè richiedere centinaia di righe di codice per ogni specifica traiettoria cinematica, i robot umanoidi apprendono i compiti di manipolazione fine tramite apprendimento per imitazione guidato da teleoperazione immersiva e milioni di cicli simulati in ambienti fisici digitali accelerati da GPU. Nel settore aerospaziale, caratterizzato da volumi di produzione ridotti ma da tolleranze infinitesimali, l'umanoide lavora a stretto contatto con i tecnici specializzati: sostiene fasci di cablaggio aeronautico pesante, avvita con precisione millimetrica rivetti ciechi e ispeziona visivamente l'assenza di micro-fessure tramite algoritmi di segmentazione termografica.
L'ibridazione tra destrezza tattile artificiale e morfologia antropomorfa trasformerà radicalmente gli stabilimenti manifatturieri, ridefinendo il concetto stesso di automazione flessibile del ventunesimo secolo.